機械社会にオープン性を書き込む:OpenMindは心と秩序を統合する
AIエージェントに加え、AI時代におけるもう一つの主要な垂直応用シナリオは、具現型ロボットです。モルガン・スタンレーはかつて、世界のヒューマノイドロボット市場は2050年までに5兆ドルを超えると予測しました。
AIの発展に伴い、ロボットは工場のロボットアームから私たちの日常のパートナーへと徐々に進化し、AIによって知覚と理解を獲得し、さらには独立した意思決定を行う能力さえも獲得するでしょう。問題は、今日のロボットが互いにコミュニケーションできない「愚かな」ロボットの集団のようなものだということです。各メーカーは独自の言語とロジックを使用し、ソフトウェアには互換性がなく、知性を共有することができません。これは、XiaomiとTeslaを購入したとしても、タスクを完了するどころか、道路状況を共同で判断することさえできないようなものです。
OpenMindは、この「独立した」状況を変えようとしています。彼らは単にロボットを作るだけでなく、ロボットが同じ言語を話し、同じルールに従い、共にタスクを完了する協働システムの構築を目指しています。例えば、iOSとAndroidはスマートモバイルアプリの爆発的な普及を牽引し、Ethereumは暗号通貨の世界に共通の基盤を提供してきました。OpenMindは、世界中のロボットのための統一された「オペレーティングシステム」と「協働ネットワーク」の構築を目指しています。つまり、OpenMindはロボットのためのユニバーサルオペレーティングシステムを構築し、ロボットが感知して行動するだけでなく、分散型コラボレーションを通じてあらゆる環境で安全かつ大規模に協働できるようにします。このオープンな基盤を支えているのは誰でしょうか?OpenMindは、Pantera Capitalが主導するシードラウンドとシリーズAラウンドで2,000万ドルの資金調達を完了しました。さらに重要なのは、資本の幅広さと相互補完性が、この競争のほぼすべての主要な要素を結集させたことです。一方では、欧米のテクノロジーおよび金融エコシステムにおける長年のプレーヤーであるRibbit、Coinbase Ventures、DCG、Lightspeed Faction、Anagram、Pi Network Ventures、Topology、Primitive Venturesが、暗号技術とAIインフラにおけるパラダイムシフトに精通し、「エージェントエコノミー+マシンインターネット」のためのモデル、ネットワーク、コンプライアンス経験を提供できました。他方では、東洋の産業界の勢い、つまりSequoia Chinaに代表されるサプライチェーンと製造システムが、プロトタイプをスケーラブルな製品へと変えるプロセスとコストの障壁を理解していました。この二つの力の融合は、OpenMindへの資金提供だけでなく、研究室から生産ラインへ、ソフトウェアから基盤となる製造へと移行するために必要な道筋とリソースも確保しました。この道筋は、伝統的な資本市場とも整合しています。2025年6月、KraneSharesがGlobal Humanoid and Embodied Intelligence Index ETF(KOID)を立ち上げた際、OpenMindとRoboStoreが共同設計したヒューマノイドロボット「Iris」がナスダックのオープニングベルを鳴らし、ナスダック史上初の「ロボットゲスト」としてこの儀式を成し遂げました。これは、テクノロジーと金融の両面を捉えるだけでなく、機械資産の価格設定と決済方法に関する公的なシグナルとしても機能します。Pantera CapitalのパートナーであるNihal Maunder氏は次のように述べています。「インテリジェントマシンをオープンな環境で運用するには、オープンなインテリジェントネットワークが必要です。OpenMindは、Linuxがソフトウェアに、Ethereumがブロックチェーンにもたらしたものを、ロボットに実現させています。」研究室から生産ラインへ:OpenMindの創設者であるJan Liphardt氏は、スタンフォード大学の准教授であり、元バークレー大学の教授です。長年にわたりデータと分散システムの研究に携わり、学術界と工学界の両方で豊富な経験を有しています。彼は、オープンソースの再利用の促進、ブラックボックスを監査・追跡可能なメカニズムに置き換えること、そして学際的なアプローチを通じてAI、ロボティクス、暗号技術を統合することを提唱しています。OpenMindの中核チームは、OKX Ventures、オックスフォード・ロボティクス研究所、Palantir、Databricks、Perplexityといった機関出身者で構成され、ロボット制御、知覚とナビゲーション、マルチモーダリティとLLMスケジューリング、分散システム、オンチェーンプロトコルといった主要分野を網羅しています。さらに、学界と産業界の専門家(スタンフォード大学ロボティクス部門長のスティーブ・カズンズ氏、オックスフォード・ブロックチェーン・センターのビル・ロスコー氏、インペリアル・カレッジのセキュアAI教授のアレッシオ・ロムシオ氏など)で構成されるアドバイザリーチームが、ロボットの安全性、コンプライアンス、信頼性を確保しています。
OpenMind のソリューション: 2 層アーキテクチャ、1 つのシステム
OpenMind は、デバイス、メーカー、さらには国境を越えてロボットが連携し、情報を交換できるようにする再利用可能なインフラストラクチャを構築しました。
デバイス側: 物理ロボット用の AI ネイティブ オペレーティング システムである OM1 は、認識から実行までのチェーン全体を完結し、あらゆる形状とサイズのマシンが環境を理解してタスクを完了できるようにします。
ネットワーク側:分散型コラボレーション ネットワーク FABRIC を構築し、ID、タスク割り当て、通信メカニズムを提供することで、ロボットが互いを認識し、タスクを割り当て、コラボレーション時にステータスを共有できるようにします。
この「オペレーティング システム + ネットワーク レイヤー」の組み合わせにより、ロボットは独立して行動できるだけでなく、統合されたコラボレーション ネットワーク内で相互に連携し、プロセスを調整して複雑なタスクを共同で完了できるようになります。
OM1:現実世界向けの AI ネイティブ オペレーティング システム
スマートフォンでアプリを実行するために iOS または Android が必要なのと同様に、ロボットにも AI モデルの実行、センサー データの処理、推論の決定、アクションの実行のためのオペレーティング システムが必要です。
OM1 はこの目的のために作成されました。現実世界のロボット向けの AI ネイティブ オペレーティング システムであり、さまざまな環境でタスクを認識、理解、計画、完了できます。従来の閉ループ型ロボット制御システムとは異なり、OM1はオープンソースでモジュール化されており、ハードウェアに依存しません。ヒューマノイド、四足歩行ロボット、車輪付きロボット、ロボットアームなど、様々な形態で動作可能です。OM1は、ロボットの知能を「知覚」→「記憶」→「計画」→「行動」という4つの共通ステップに分解します。OM1はこのプロセスを完全にモジュール化し、統一されたデータ言語を介して接続することで、構成可能で互換性があり、検証可能な知能機能の構築を可能にします。 OM1 アーキテクチャ
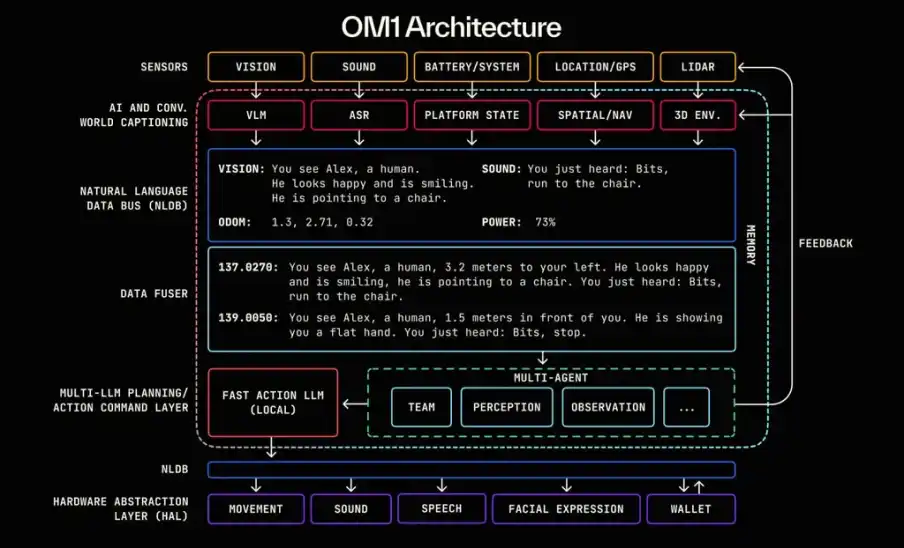
OM1 のアーキテクチャ
具体的には、OM1 の 7 つのレイヤーは次のとおりです。
センサー レイヤーは、カメラ、LIDAR、マイク、バッテリー ステータス、GPS、その他のマルチモーダル入力から情報を収集します。
AI + ワールド キャプション レイヤーは、情報を変換します。マルチモーダル モデルは、視覚情報、音声情報、ステータスを自然言語の説明(例:「誰かが手を振っているのが見えます」)に変換します。
自然言語データ バスは、情報を送信します。すべての認識は、タイムスタンプ付きの言語フラグメントに変換され、異なるモジュール間で渡されます。
データ フューザー(コンテキスト フュージョン レイヤー)は、情報を組み合わせます。複数のソースからの入力を統合して、意思決定のための完全なコンテキスト(プロンプト)を生成します。
マルチAI計画/決定層が意思決定を生成します。複数のLLMがコンテキストを読み取り、オンチェーンルールと組み合わせてアクションプランを生成します。NLDBダウンストリームチャネルは、言語中間層を介して意思決定結果をハードウェア実行システムに送信します。ハードウェア抽象化層がアクションを実行します。ハードウェア抽象化層は、言語命令を低レベルの制御コマンドに変換し、ハードウェア実行(動作、音声ブロードキャスト、トランザクションなど)を駆動します。すぐに開始、広く導入可能
「アイデア」を「ロボットが実行可能なタスク」に迅速に変換するために、OM1はすぐに使用できるワンストップ開発パスを作成しました。開発者は自然言語と大規模モデルを組み合わせて目標と制約を定義し、数ヶ月にわたるハードコーディングを行うことなく、数時間で再利用可能なスキルパッケージを生成できます。マルチモーダルパイプラインは、LiDAR、ビジョン、オーディオをネイティブに接続するため、手作業による複雑なセンサーフュージョンが不要になります。モデル側はGPT-4o、DeepSeek、そして主流のVLMに事前接続されており、直接音声入出力が可能です。システム層はROS2およびCyclone DDSと完全な互換性を持ち、HAL適応層を介してUnitree G1、Go2、Turtlebot、そして様々なロボットアームとシームレスに統合されます。同時に、FABRICのアイデンティティ、タスクオーケストレーション、オンチェーン決済インターフェースとネイティブに統合されており、ロボットはスタンドアロンで実行することも、従量課金制と監査機能を備えたグローバルな協調ネットワークに参加することもできます。 OM1 は、すでに複数のシナリオで現実世界での検証を完了しています。四足歩行プラットフォームの Frenchie (Unitree Go2) は、2024 年の USS Hornet 防衛技術デモンストレーションで複雑な現場任務を正常に実行し、ヒューマノイド プラットフォームの Iris (Unitree G1) は、EthDenver 2025 の Coinbase ブースでライブの人間と機械のインタラクションを実演しました。RoboStore の教育プログラムを通じて、OM1 は米国中の大学のカリキュラムに組み込まれ、同じ開発パラダイムを教育と研究に拡張しています。 FABRIC: 分散型人間とロボットのコラボレーション ネットワーク 個々のロボットが十分にインテリジェントであっても、信頼できるコラボレーションがなければ、個別に動作します。現実世界での断絶は、3 つの基本的な問題から生じています。アイデンティティと場所を標準化できないため、私が誰で、どこにいて、何をしているのかを外部から信頼することが困難です。スキルとデータには制御可能な承認パスがないため、複数のエンティティ間での安全な共有とアクセスができません。制御と責任の境界が不明確であるため、頻度、範囲、フィードバック条件を事前に決定し、それらを遡って追跡することが困難です。FABRICは、これらの問題点に対するシステムレベルのソリューションを提供します。分散型プロトコルを用いて、ロボットとオペレーターの検証可能なオンチェーンIDを確立します。このIDを活用することで、FABRICはタスクの投稿とマッチング、エンドツーエンドの暗号化通信、実行記録、自動決済のための統合インフラストラクチャを提供します。これにより、コラボレーションは「一時的なつながり」から「検証済みのシステム」へと進化します。運用形態の観点から見ると、FABRICは「測位、接続、ディスパッチ」を統合したネットワークプレーンとして理解できます。IDと位置情報は継続的に署名・検証され、ノード間の相互可視性と信頼性を確保します。ポイントツーポイントチャネルはオンデマンドの暗号化トンネルとして機能し、パブリックIPアドレスや複雑なネットワーク構成を必要とせずにリモート制御と監視を可能にします。発注から受注、実行、承認までのタスクプロセス全体が標準化・記録されるため、清算時の利益分配や預金の返金を自動化できるほか、コンプライアンスや保険のシナリオにおいて、誰が何をいつどこで完了したかを確認できます。こうしたことから、典型的なアプリケーションが自然に生まれています。企業は地域をまたいで機器を遠隔操作・保守できます。都市は清掃、点検、配送をオンデマンドのRobot-as-a-Serviceサービスに変換できます。車両は道路状況や障害物をリアルタイムで報告して共有マップを生成できます。また、必要に応じてロボットを地域に派遣し、3Dスキャン、建築マッピング、保険フォレンジックを実施できます。アイデンティティ、タスク、決済がすべて同じネットワーク上で管理されるため、コラボレーションの境界は事前に明確に定義され、実行事実は事後的に検証され、スキルの呼び出しには測定可能なコストとメリットがもたらされます。長期的には、FABRICは機械知能の「アプリケーション配信レイヤー」へと進化します。スキルはプログラム可能なライセンス条件の下でグローバルに流通し、呼び出しによって生成されたデータはモデルとポリシーにフィードバックされ、信頼できる制約の下でコラボレーションネットワーク全体が継続的に自己アップグレードできるようになります。Web3は、機械社会に「オープン性」を取り入れています。ロボット産業は急速に少数のプラットフォームに収束しつつあり、ハードウェア、アルゴリズム、ネットワークはクローズドスタックにロックされています。分散化の価値は、ブランドや場所を問わず、あらゆるロボットが単一のプラットフォームに縛られることなく、同じオープンネットワーク上でコラボレーション、スキルの交換、決済を完了できるようにすることにあります。OpenMindは、この秩序をオンチェーン・インフラストラクチャを通じて体系化します。各ロボットとオペレーターは、追跡可能なハードウェア・フィンガープリントと権限を持つ、固有のオンチェーン・アイデンティティ(ERC-7777)を持ちます。タスクは公開ルールに基づいて公開、入札、マッチングされ、実行プロセスによって時間と場所を記した暗号証明が生成され、オンチェーンで保存されます。タスクが完了すると、契約によって利益分配、保険、デポジットが自動的に決済され、結果はリアルタイムで検証できます。新しいスキルは、特定の呼び出し時間と対応デバイスを設定した契約を通じて設定され、知的財産権を保護しながらグローバルな流通を可能にします。その結果、ロボット経済は本質的に反独占性、構成可能性、監査可能性を備え、機械社会の基盤となるプロトコルには「オープン性」が組み込まれています。
身体化された知性を孤立から解放する
ロボットはブースから日常生活へと移行しつつあります。病棟の巡回、キャンパスでの新たなスキルの学習、都市での検査やモデリングなどです。真の課題は、より強力なエンジンを開発することではなく、異なるソースからの機械が互いに信頼し合い、情報を共有し、連携できるようにすることです。スケーラビリティを実現するには、技術だけでなく、流通と供給が不可欠です。そのため、OpenMindの導入戦略は、単に仕様を積み重ねるのではなく、チャネル開発から始まりました。同社はRoboStore(Yushuの米国における最大手代理店の一つ)と提携し、OM1の教材とラボキットを標準化するとともに、全国数千の大学へのハードウェアとソフトウェアの統合供給を推進しました。教育システムは最も安定した需要を提供しており、この連携はOM1を今後数年間の開発者とアプリケーションの成長に直接的に繋げる基盤となります。OpenMindは、より広範な社会流通を促進するため、投資家エコシステムを活用し、「ソフトウェア輸出口」をプラットフォームへと変革しています。Piのような大規模な暗号エコシステムもこのモデルのポテンシャルを高め、「誰かが書き、誰かが使い、誰かが支払う」という好循環を徐々に形成してきました。教育チャネルによる安定した供給と、プラットフォーム流通によるスケール需要により、OM1とその上位層アプリケーションは、再現可能な拡張軌道を描いています。Web2時代では、ボットは単一ベンダーが所有するクローズドスタックに閉じ込められることが多く、クロスプラットフォーム機能とデータの流通が困難でした。教科書規格と流通プラットフォームの統合により、OpenMindはオープン性をデフォルト設定にしました。同じシステムが学校に導入され、その後産業界に広がり続け、プラットフォームネットワークを通じて広がり続けることで、オープン性が大規模導入のデフォルトの出発点となっています。
BlockBeats の公式コミュニティに参加しよう:
Telegram 公式チャンネル:https://t.me/theblockbeats
Telegram 交流グループ:https://t.me/BlockBeats_App
Twitter 公式アカウント:https://twitter.com/BlockBeatsAsia
 関連記事