

ロボット産業のビジョン:自動化、人工知能、Web3の融合と進化
原著者:Jacob Zhao
この独立調査レポートは、IOSG Venturesの支援を受けています。貴重なご提案をいただいたHans氏(RoboCup Asia-Pacific)、Nichanan Kesonpat氏(1kx)、Robert Koschig氏(1kx)、Amanda Young氏(Collab+Currency)、Jonathan Victor氏(Ansa Research)、Lex Sokolin氏(Generative Ventures)、Jay Yu氏(Pantera Capital)、Jeffrey Hu氏(Hashkey Capital)に感謝申し上げます。また、執筆過程においては、OpenMind、BitRobot、peaq、Auki Labs、XMAQUINA、GAIB、Vader、Gradient、Tashi Network、CodecFlowの各プロジェクトチームからもフィードバックをいただきました。本記事は客観性と正確性を追求しておりますが、一部の視点には主観的な判断が含まれており、偏りがある可能性があります。読者の皆様のご理解をお願い申し上げます。
I. ロボット工学の俯瞰:産業オートメーションからヒューマノイドインテリジェンスへ 従来のロボット産業チェーンは、コアコンポーネント、中間制御システム、完成機械製造、アプリケーション統合という4つの主要セグメントを網羅する、ボトムアップ型の階層化システムを形成しています。コアコンポーネント(コントローラ、サーボ、減速機、センサー、バッテリーなど)は、最も高い技術的障壁を有し、機械全体の性能とコストの下限を決定します。制御システムはロボットの「頭脳と小脳」であり、意思決定、計画、動作制御を担っています。完成機械製造は、サプライチェーンの統合能力を反映しています。システム統合とアプリケーションは、商業化の深度を決定づけ、新たなコアバリューとなりつつあります。応用シナリオと形態に基づいて、世界のロボットは「産業オートメーション→シナリオインテリジェンス→汎用インテリジェンス」という道筋に沿って進化し、産業用ロボット、移動ロボット、サービスロボット、特殊用途ロボット、ヒューマノイドロボットの5つの主要なタイプを形成しています。産業用ロボット:現在、唯一完全に成熟したセクターであり、溶接、組立、塗装、マテリアルハンドリングなどの製造工程で広く使用されています。この業界は、安定した粗利益と明確なROIを備えた標準化されたサプライチェーンシステムを構築しています。協働ロボット(コボット)のサブカテゴリは、人とロボットの協調、軽量設計、容易な導入を重視しており、最も急速な成長を遂げています。代表的な企業:ABB、ファナック、安川電機、KUKA、ユニバーサルロボット、JAKA、AUBO。モバイルロボット:AGV(無人搬送車)やAMR(自律移動ロボット)などを含むこれらのロボットは、物流倉庫、eコマース配送、製造輸送などに広く導入されており、B2B市場で最も成熟したカテゴリーとなっています。代表企業:Amazon Robotics、Geek+、Quicktron、Locus Robotics。サービスロボット:清掃、ケータリング、ホスピタリティ、教育などの業界をターゲットとする、最も急速に成長している消費者セクターです。清掃用品は家電市場に参入し、医療および商業配送は商業化を加速させています。さらに、Dynaの双腕システムなど、より汎用性の高いマニピュレーターも数多く登場しています。これは、特定タスク向け製品よりも柔軟性が高いものの、ヒューマノイドロボットほどの汎用性には至っていません。代表企業:Ecovacs、Roborock、Pudu Technology、Keenon Robotics、iRobot、Dyna。特殊ロボットは、主に医療、軍事、建設、海洋、航空宇宙などの分野で利用されています。市場規模は限定的であるものの、利益率が高く、参入障壁も高い。政府や企業からの受注に大きく依存しており、垂直分業型の成長段階にある。代表的なプロジェクトとしては、Intuitive Surgical、Boston Dynamics、ANYbotics、NASA Valkyrieなどが挙げられます。ヒューマノイドロボットは、将来の「汎用労働力プラットフォーム」として注目されています。代表的な企業としては、Tesla(Optimus)、Figure AI(Figure 01)、Sanctuary AI(Phoenix)、Agility Robotics(Digit)、Apptronik(Apollo)、1X Robotics、Neura Robotics、Unitree Robotics、UBTECH、Calcium Roboticsなどが挙げられます。ヒューマノイドロボットは現在、最も注目を集める最先端分野です。その核となる価値は、既存の社会空間への適応を可能にするヒューマノイド構造にあり、**汎用労働プラットフォーム**への鍵となる形態と考えられています。究極の効率性を追求する産業用ロボットとは異なり、ヒューマノイドロボットは**汎用的な適応性とタスク転送能力**を重視しており、環境を変更することなく工場、家庭、公共スペースに侵入することができます。現在、ほとんどのヒューマノイド ロボットは **技術実証段階** にとどまっており、主に動的バランス、歩行、および操作機能を検証しています。一部のプロジェクトでは、**高度に管理された** 工場環境での小規模な導入が開始されており (Figure × BMW や Agility Digit など)、2026 年以降にはさらに多くのメーカー (1X など) が早期に配布に参入すると予想されていますが、これらはまだ **シナリオが狭くタスクが単一という限定的な用途** であり、真の汎用労働力の導入ではありません。全体として、大規模な商用化にはまだ数年かかります。主なボトルネックとしては、多自由度調整やリアルタイムの動的バランスなどの制御上の課題、バッテリーのエネルギー密度と駆動効率によって制限されるエネルギー消費と範囲の問題、オープン環境での知覚と決定のリンクが不安定になり一般化が困難になる傾向、大きなデータ ギャップ (汎用戦略トレーニングのサポートが困難)、未解決のクロスボディ移行の課題などが挙げられます。また、ハードウェアのサプライチェーンとコスト曲線(特に中国以外)は依然として実際の障壁となっており、大規模で低コストの展開を実現することがさらに困難になっています。今後の商用化の道筋は3つの段階を経ると予想されています。短期的には、パイロットプロジェクトと補助金に頼って、主に**Demo-as-a-Service**に焦点を当てます。中期的には、タスクとスキルのエコシステムを構築し、**Robotics-as-a-Service(RaaS)**に進化します。長期的には、**労働クラウド**と**インテリジェントサブスクリプションサービス**に焦点を当て、ハードウェア製造からソフトウェアとサービスネットワークへと価値の焦点を推進します。全体として、ヒューマノイドロボットは、デモンストレーションから自己学習への重要な過渡期にあります。制御、コスト、アルゴリズムという3つのハードルを乗り越えられるかどうかが、真の具現化された知能を実現できるかどうかを左右します。 II. AI × ロボティクス:身体知能時代の幕開け 従来の自動化は、主に事前プログラミングとパイプライン制御(知覚・計画・制御DSOPアーキテクチャなど)に依存しており、これらは構造化された環境でのみ確実に動作します。現実世界ははるかに複雑で絶えず変化しており、次世代の身体AIは異なるパラダイムに従います。大規模なモデルと統合表現学習を通じて、ロボットは様々なシナリオにおいて「理解、予測、行動」する能力を獲得します。身体AIは、ロボットを担い、知能を核とした**身体(ハードウェア)+脳(モデル)+環境(インタラクション)**の動的な結合を重視します。生成AIは**言語世界知能**に属し、記号と意味の理解に優れています。身体AIは**現実世界知能**に属し、知覚と行動を習得します。これら2つはそれぞれ「脳」と「身体」に対応し、AI進化の2つの並行する主要な流れを表しています。知能レベルの観点から見ると、身体性AIは生成AIよりも高いものの、その成熟度は依然として大きく遅れています。LLMはインターネット上で利用可能な膨大なデータに依存し、「データ → コンピューティングパワー → 展開」という明確な閉ループを形成しています。一方、ロボット知能には、一人称視点、マルチモーダル、かつ動作に結びついたデータ(リモートコントロールの軌跡、一人称視点のビデオ、空間マップ、操作シーケンスなど)が必要です。これらのデータは自然界には存在せず、実際のインタラクションや高忠実度シミュレーションによって生成する必要があるため、入手がはるかに困難で高価です。シミュレーションデータや合成データは有用ですが、実際のセンサー、つまり動作体験に取って代わることはできません。だからこそ、TeslaやFigureのような企業は独自のリモートコントロールデータファクトリーを構築する必要があるのです。また、東南アジアではサードパーティのデータアノテーションファクトリーが登場しています。つまり、LLMは既存のデータから学習するのに対し、ロボットは物理世界とのインタラクションを通じてデータを「作成」する必要があるのです。今後 5 ~ 10 年で、この 2 つはビジョン、言語、アクション モデルと Embodied Agent アーキテクチャで深く統合されます。LLM は高度な認知と計画を処理し、ロボットは現実世界での実行を処理して、データとアクションの双方向のクローズド ループを形成し、AI を「言語インテリジェンス」から真の AGI (アスペクト汎用インテリジェンス) へと共同で推進します。具現化知能のコア技術システムは、ボトムアップ型の知能スタックとして捉えることができます。VLA(知覚融合)、RL/IL/SSL(インテリジェント学習)、Sim2Real(現実転送)、World Model(認知モデリング)、Swarm & Reasoning(マルチエージェントコラボレーションおよびメモリ推論)です。 これらのうち、VLAとRL/IL/SSLは具現化知能の「エンジン」であり、その実装と商用化を決定します。Sim2RealとWorld Modelは、仮想トレーニングと現実世界での実行を結び付ける重要な技術です。Swarm & Reasoningは、より高次のグループおよびメタ認知の進化を表しています。
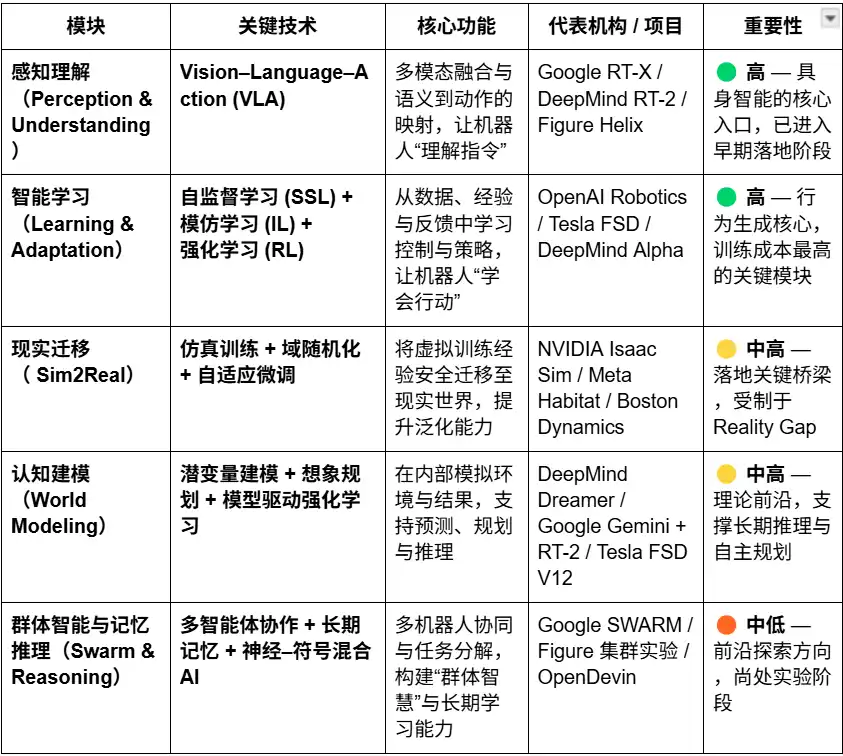
知覚と理解:視覚・言語・行動モデル
VLAモデルは、視覚、言語、行動という3つのチャネルを統合し、ロボットが人間の言語から意図を理解し、具体的な行動に変換できるようにします。その実行プロセスには、意味解析、ターゲット認識(視覚入力からターゲットオブジェクトの位置を特定)、経路計画と行動実行が含まれており、「意味の理解 - 世界の認識 - タスクの完了」という閉ループを実現しています。これは、身体性知能における重要なブレークスルーの1つです。現在の代表的なプロジェクトには、Google RT-X、Meta Ego-Exo、Figure Helix があり、それぞれクロスモーダル理解、没入型知覚、言語駆動制御などの最先端の方向性を示しています。
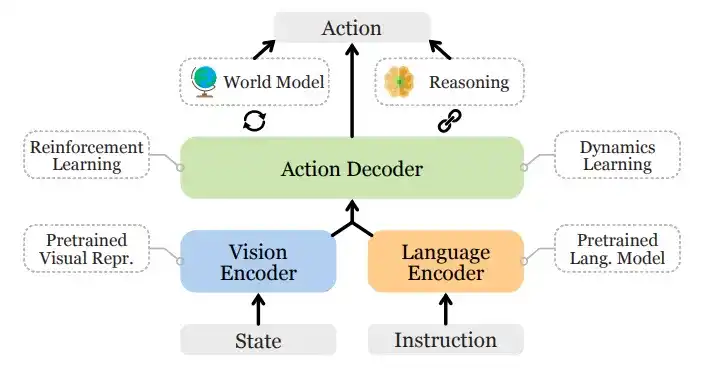
視覚-言語-行動モデルの一般的なアーキテクチャ
現在、VLA はまだ初期段階にあり、4 つの主要なボトルネックに直面しています。
1) 意味の曖昧さと弱いタスクの一般化:モデルは、曖昧で制限のない指示を理解するのに苦労します。
2) 視覚と行動の不安定な調整:パスの計画と実行中に知覚エラーが増幅されます。
3) 希少性と標準化されたマルチモーダルデータの欠如:取得および注釈付けのコストが高いため、大規模なデータフライホイールの形成が困難です。
4) 長期タスクにおける時間と空間軸の課題: タスクスパンが長すぎると計画能力と記憶能力が不十分になり、空間範囲が広すぎるとモデルは「視野外」の事柄について推論する必要があります。現在の VLA には、安定した世界モデルと空間横断的な推論能力が欠けています。
これらの問題が相まって、VLA のシナリオ横断的な一般化能力と大規模展開を制限しています。
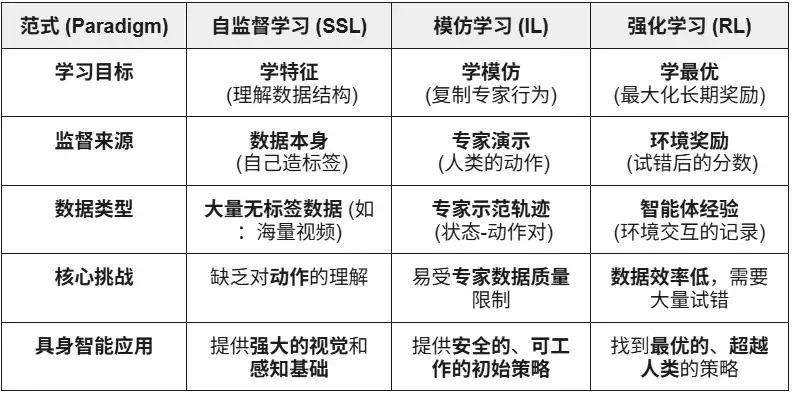
インテリジェント学習: 自己教師あり学習 (SSL)、模倣学習 (IL)、強化学習 (RL)
・自己教師あり学習: 知覚データから意味的特徴を自動的に抽出し、ロボットが「世界を理解する」ことを可能にします。これは、機械に観察と表現を教えることに相当します。
・模倣学習: 人間のデモンストレーションや専門家の例を模倣することで、基本的なスキルを素早く習得します。これは、機械に人間のように行動することを教えることに相当します。
強化学習: 報酬と罰のメカニズムにより、ロボットは継続的な試行錯誤を通じて行動戦略を最適化します。これは、機械が試行錯誤を通じて学習し、成長することを可能にします。Embodied AI では、自己教師学習 (SSL) によって、ロボットが知覚データを通じて状態変化や物理法則を予測し、世界の因果構造を理解できるようにすることを目指しています。強化学習 (RL) は知能形成の核となるエンジンであり、環境との相互作用と報酬信号に基づく試行錯誤による最適化を通じて、ロボットが歩行、把握、障害物回避などの複雑な動作を習得できるようにします。模倣学習 (IL)現在主流のアプローチは、これら3つを組み合わせて階層型学習フレームワークを構築することです。SSLは表現基盤を提供し、ILは人間の事前知識を提供し、RLはポリシー最適化を推進し、効率性と安定性のバランスを取ります。これらが組み合わさって、理解から行動に至るまでの具現化AIの中核メカニズムを形成します。
現実への転送:Sim2Real—シミュレーションから現実への飛躍
Sim2Real (Simulation to Reality)は、ロボットが仮想環境でトレーニングを完了し、そのトレーニングを現実世界に転送することを可能にします。NVIDIA Isaac Sim & Omniverse、DeepMind MuJoCoなどの高忠実度シミュレーション環境を通じて大規模なインタラクティブデータを生成し、トレーニングコストとハードウェアの消耗を大幅に削減します。その中核は「シミュレーションと現実のギャップ」を埋めることにあり、主な手法は以下のとおりです。
* **ドメインランダム化:** シミュレーション中に照明、摩擦、ノイズなどのパラメータをランダムに調整し、モデルの一般化能力を向上させます。 * **物理的整合性キャリブレーション:** 実際のセンサーデータを用いてシミュレーションエンジンを補正し、物理的なリアリティを高めます。 * **適応型微調整:** 実環境で迅速な再トレーニングを行い、安定した移行を実現します。 * **Sim2Real:** Sim2Realは、具現化インテリジェンスの実装における中心的なリンクであり、AIモデルが安全で低コストの仮想世界で「知覚-決定-制御」のクローズドループを学習することを可能にします。Sim2Realはシミュレーショントレーニングにおいては成熟していますが(NVIDIA Isaac Sim、MuJoCoなど)、実世界への移行は**リアリティギャップ**、高い計算能力とアノテーションコスト、そしてオープン環境における不十分な一般化とセキュリティによって依然として制限されています。それでもなお、シミュレーション・アズ・ア・サービス(SimaaS)は、具現化知能の時代において、最も軽量でありながら戦略的に最も価値のあるインフラストラクチャになりつつあります。そのビジネスモデルには、プラットフォーム・アズ・ア・サービス(PaaS)、データ生成・アズ・ア・サービス(DaaS)、セキュリティ認証・アズ・ア・サービス(VaaS)などがあります。認知モデリング:ワールドモデル—ロボットの「内なる世界」ワールドモデルは、具現化知能の「内なる脳」であり、ロボットが環境と行動の結果を内部的にシミュレートし、予測と推論を実現することを可能にします。環境の動的法則を学習することで、予測可能な内部表現を構築し、エージェントが実行前に結果を「事前実行」することを可能にし、受動的な実行者から能動的な推論者へと進化します。代表的なプロジェクトには、DeepMind Dreamer、Google Gemini + RT-2、Tesla FSD V12、NVIDIA WorldSimなどがあります。典型的な技術的アプローチには、以下のものがあります。* **潜在ダイナミクスモデリング:** 高次元知覚を潜在状態空間に圧縮する。 * **想像力に基づく計画:** モデル内での仮想的な試行錯誤と経路予測。モデルベース強化学習(RL):実環境を世界モデルに置き換えることで、学習コストを削減します。世界モデルは身体化知能理論の最前線にあり、ロボットが「反応型」知能から「予測型」知能へと移行するための中核的な道筋となりますが、複雑なモデリング、不安定な長期予測、統一基準の欠如といった課題によって依然として限界があります。群知能と記憶推論:個別行動から協調認知へ マルチエージェントシステムと記憶・推論は、「個別知能」から「群知能」そして「認知知能」へと身体化知能が進化する上で重要な2つの方向性を表しています。これらは共に、知能システムの協調学習と長期適応性をサポートします。マルチエージェント協調(群知能/協調RL):これは、分散型または協調型の強化学習を通じて、複数のエージェントが共有環境において協調的な意思決定とタスク割り当てを実現することを指します。この方向性には確固たる研究基盤があります。例えば、OpenAIのHide-and-Seek実験では、複数のエージェント間の自発的な協力と方策の創発が実証され、DeepMindのQMIXおよびMADDPGアルゴリズムは、集中型トレーニングと分散実行の協調フレームワークを提供しています。これらの手法は、倉庫ロボットのスケジューリング、検査、クラスター制御などのシナリオに適用され、検証されています。記憶と推論:これは、エージェントが長期記憶、文脈理解、因果推論能力を備えることに焦点を当てており、タスク間転送と自己計画を実現するための重要な方向性です。代表的な研究としては、DeepMind Gato(統合型知覚・言語・制御マルチタスク知能エージェント)やDeepMind Dreamerシリーズ(世界モデルに基づく想像力豊かな計画)、そして外部記憶と自己進化を通じて継続的な学習を実現するVoyagerなどのオープンな具現型知能エージェントなどがあります。これらのシステムは、ロボットが「過去を記憶し、未来を予測する」能力を持つための基盤となります。世界的な具現型知能産業の展望:協力と競争が共存しています。世界のロボット産業は現在、「協力主導と熾烈な競争」の時代にあります。中国のサプライチェーン効率、米国のAI能力、日本の部品精度、そして欧州の産業標準が、世界のロボット産業の長期的な展望を形作っています。* **米国**は最先端のAIモデルとソフトウェア(DeepMind、OpenAI、NVIDIA)で主導的な地位を維持していますが、この優位性はロボットのハードウェアには及んでいません。中国メーカーは反復速度と実世界でのパフォーマンスで優位に立っています。米国はCHIPS法とIRAを通じて産業の回帰を促進してきました。 * **中国**は大規模製造、垂直統合、政策主導の取り組みを通じて、部品、自動化工場、ヒューマノイドロボットで主導的な優位性を築いてきました。そのハードウェアとサプライチェーンの能力は抜群で、UnitreeやUBTECHなどの企業はすでに大量生産を実現し、インテリジェントな意思決定層にまで進出しています。しかし、アルゴリズムとシミュレーショントレーニングでは依然として米国に大きく遅れをとっています。 * **日本**は長年、高精度部品とモーションコントロール技術を独占しており、堅牢な産業システムを有しています。しかし、AIモデルの統合はまだ初期段階にあり、イノベーションのペースは比較的遅いです。· 韓国は、LGやNAVER Labsなどの企業が主導し、消費者向けロボットの普及で際立っており、成熟した強力なサービスロボットエコシステムを備えています。
· ヨーロッパは、エンジニアリングシステムと安全基準が十分に発達しており、1X Roboticsなどの企業が研究開発レベルで活動を続けていますが、製造プロセスの一部がアウトソーシングされており、イノベーションの焦点はコラボレーションと標準化へと移行しています。
III.ロボット × AI × Web3:物語のビジョンと現実的な道筋
2025年には、Web3業界でロボットとAIの統合という新しい物語が生まれるでしょう。
Web3は分散型マシンエコノミーの基盤となるプロトコルと考えられていますが、さまざまなレベルでのその複合的な価値と実現可能性は、依然として大きく差別化されています。 * **ハードウェア製造およびサービス層:** 資本集約的でデータクローズが弱いWeb3は、現在、サプライチェーンファイナンスや機器リースなどの周辺分野で補助的な役割しか果たしていません。 * **シミュレーションおよびソフトウェアエコシステム層:** 互換性が高く、シミュレーションデータとトレーニングタスクは所有権検証のためにオンチェーンにすることができ、インテリジェントエージェントとスキルモジュールはNFTまたはエージェントトークンを通じて資産化できます。 * **プラットフォーム レイヤー:** 分散型労働およびコラボレーション ネットワークが最大の可能性を示しています。Web3 は、アイデンティティ、インセンティブ、ガバナンスの統合メカニズムを通じて、信頼できる「機械労働市場」を徐々に構築し、将来の機械経済の制度的基盤を築くことができます。
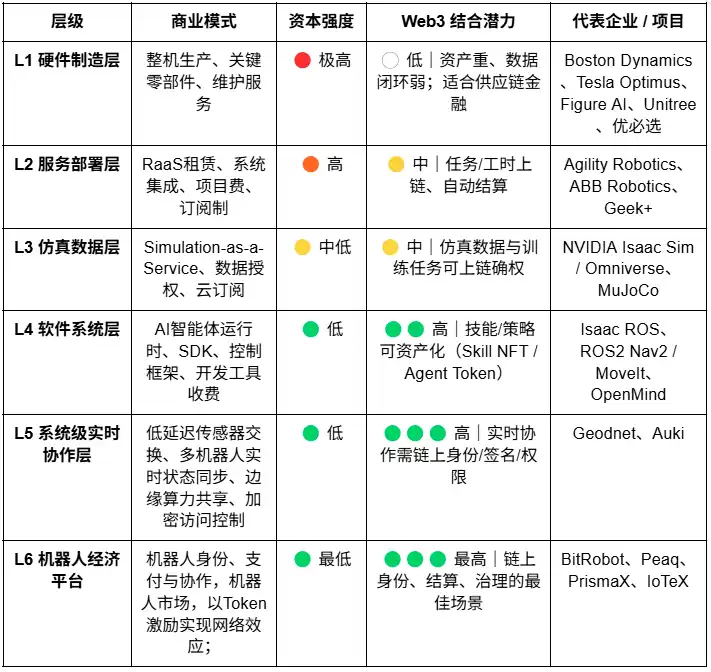
長期的な視点から見ると、Web3とロボット工学およびAIの統合において、コラボレーションとプラットフォーム層は最も価値のある方向性です。ロボットは徐々に知覚、言語、学習能力を獲得し、自律的な意思決定、コラボレーション、そして経済的価値の創造が可能なインテリジェントな個体へと進化しています。これらの「インテリジェントワーカー」が真に経済システムに参加するには、アイデンティティ、信頼、インセンティブ、ガバナンスという4つの主要なハードルを克服する必要があります。
・アイデンティティ層では、マシンは検証可能かつ追跡可能なデジタルアイデンティティを保有する必要があります。マシンDIDを通じて、各ロボット、センサー、ドローンは、ブロックチェーン上に固有かつ検証可能な「IDカード」を生成し、所有権、行動記録、権限の範囲を紐付けることで、安全なインタラクションとアカウンタビリティを実現します。
・信頼層では、「機械労働」を検証可能、測定可能、そして価格設定可能にすることが重要です。
スマートコントラクト、オラクル、監査メカニズムを、プルーフ・オブ・ワーク(PoPW)、信頼できる実行環境(TEE)、ゼロ知識証明(ZKP)と組み合わせることで、タスク実行の真正性とトレーサビリティを確保し、機械の行動に経済的価値を与えます。インセンティブ層では、Web3はトークンインセンティブシステム、アカウント抽象化、ステートチャネルを通じて、マシン間の自動決済と価値移転を実現します。ロボットはマイクロペイメントを通じてコンピューティングパワーのリースとデータ共有を完了し、ステーキングとペナルティメカニズムを通じてタスクの遂行を保証できます。スマートコントラクトとオラクルの助けを借りれば、人間のスケジュール管理を必要としない分散型の「マシン・コラボレーション・マーケット」も形成可能です。ガバナンス層では、マシンが長期的な自律性を獲得すると、Web3は透明性とプログラム可能なガバナンス・フレームワークを提供します。DAOガバナンスを用いてシステムパラメータを共同で決定し、マルチ署名とレピュテーション・メカニズムを用いてセキュリティと秩序を維持します。長期的には、これはマシン社会を「アルゴリズム・ガバナンス」の段階へと押し進めます。つまり、人間が目標と境界を設定し、マシンが契約を通じてインセンティブとバランスを維持する段階です。Web3とロボティクスの統合による究極のビジョンは、実世界評価ネットワーク(分散型ロボットで構成される「実世界推論エンジン」)であり、多様で複雑な物理シナリオにおいてモデルの能力を継続的にテストおよびベンチマークします。そして、ロボット労働市場(検証可能な実世界タスクをグローバルに実行し、オンチェーン決済を通じて収益を獲得し、その価値をコンピューティング能力やハードウェアのアップグレードに再投資するロボット)です。 実用的な観点から見ると、具現化された知能と Web3 の組み合わせはまだ初期の調査段階にあり、分散型機械知能経済は物語とコミュニティ主導の側面に重点を置いています。この組み合わせの実現可能な方向性は、主に以下の3つの側面に反映されています。
(1) データクラウドソーシングと所有権確認—Web3は、オンチェーンインセンティブとトレーサビリティメカニズムを通じて、貢献者に現実世界のデータをアップロードすることを奨励します。
(2) グローバルロングテール参加—国境を越えたマイクロペイメントとマイクロインセンティブメカニズムは、データ収集と配信のコストを効果的に削減します。
(3) 金融化と共同イノベーション—DAOモデルは、ロボットの資産化、収益のトークン化、およびマシン間決済メカニズムを促進できます。
全体として、短期的には主に**データ収集とインセンティブレイヤー**に焦点が当てられており、中期的には「ステーブルコイン決済+ロングテールデータ集約」とRaaS資産化および決済レイヤーでのブレークスルーが期待されています。長期的には、ヒューマノイドロボットが普及すれば、**Web3**はマシンの所有権、収益分配、ガバナンスの制度的基盤となり、真に分散化されたマシンエコノミーの形成を促進する可能性があります。 IV. Web3ロボットエコシステムマップと選定事例 検証可能な進歩、技術のオープン性、業界との関連性という3つの基準に基づいて、代表的なWeb3 × Roboticsプロジェクトのリストを作成し、モデルインテリジェンスレイヤー、マシンエコノミーレイヤー、データ収集レイヤー、知覚およびシミュレーション基盤レイヤー、ロボットアセット収益レイヤーの5つのレイヤーに分類しました。客観性を維持するために、明らかに「波に乗っている」プロジェクトや情報が不足しているプロジェクトは除外しました。漏れがあればご指摘ください。
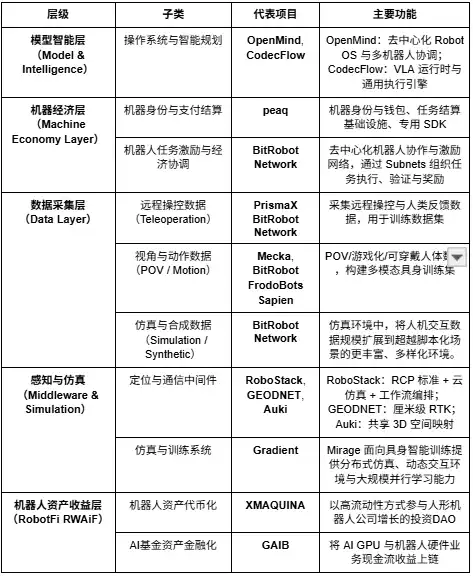
モデルとインテリジェンス レイヤー
Openmind - ロボット用 Android の構築
· OpenMind は、具現化された AI とロボット制御のためのオープンソース オペレーティング システム (ロボット OS) であり、世界初の分散型ロボット ランタイム環境と開発プラットフォームの構築を目指しています。プロジェクトの中核には、2 つの主要コンポーネントが含まれています。
· OM1: ROS2 上に構築されたモジュール式のオープンソース AI ランタイム レイヤーで、デジタル ロボットと物理ロボットにサービスを提供する、知覚、計画、およびアクション パイプラインを調整するために使用されます。
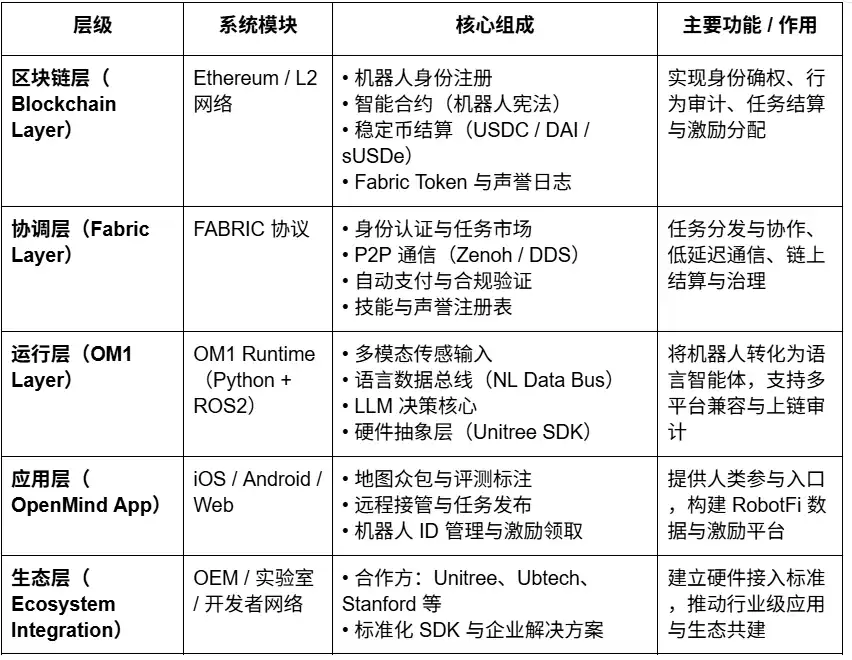
· FABRIC: 分散コーディネーションレイヤー(Fabricコーディネーションレイヤー)。クラウドコンピューティング能力、モデル、現実世界のロボットを接続し、開発者が統一された環境でロボットを制御およびトレーニングできるようにします。
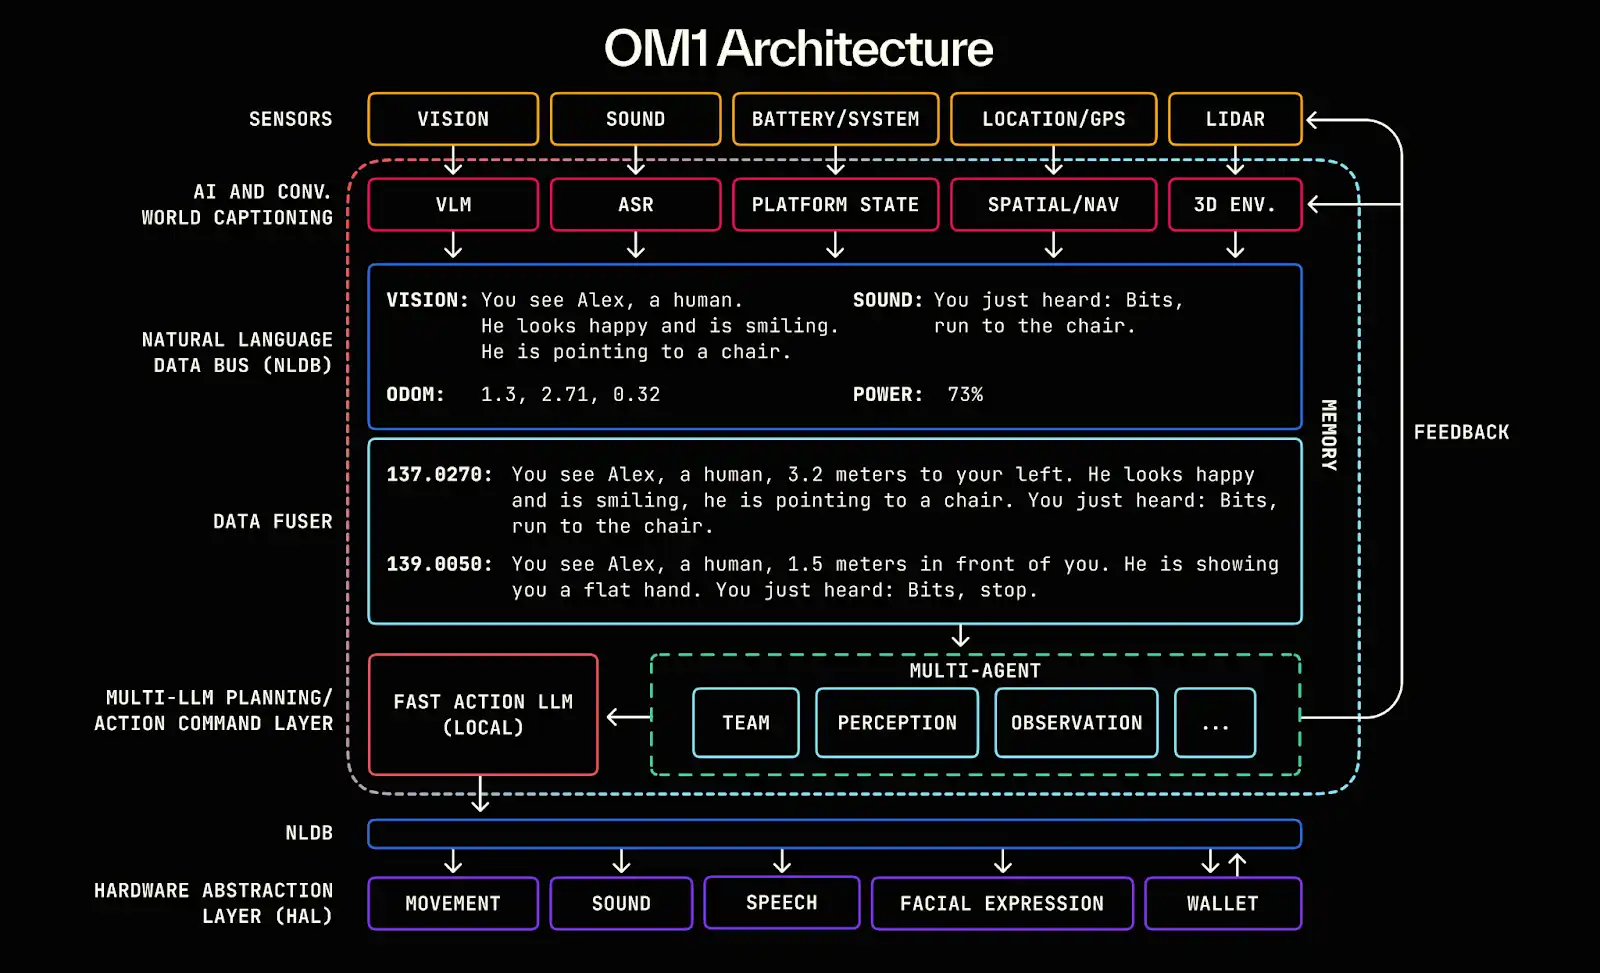
OpenMindの中核は、LLM(大規模言語モデル)とロボットの世界の間のインテリジェントな仲介レイヤーとして機能し、言語知能を具体化された知能へと真に変換し、理解(言語→アクション)からアライメント(ブロックチェーン→ルール)までのインテリジェントなフレームワークを構築することにあります。 OpenMindの多層システムは、完全な協調的な閉ループを実現します。人間はOpenMindアプリを通じてフィードバックと注釈(RLHFデータ)を提供し、Fabricネットワークは認証、タスク割り当て、決済調整を担当し、OM1ロボットはブロックチェーン上の「ロボット憲法」に従ってタスクを実行し、行動監査と支払いを完了することで、人間のフィードバック→タスクコラボレーション→オンチェーン決済という分散型マシンコラボレーションネットワーク。
プロジェクトの進捗と現実性の評価
OpenMindは、「技術的には実現可能だが、まだ商業的に実現可能ではない」初期段階にあります。コアシステムである**OM1 Runtime**はGitHubでオープンソース化されており、複数のプラットフォームで実行でき、マルチモーダル入力をサポートしています。これは、自然言語データバス(NLDB)を介して言語からアクションへのタスク理解を実現し、独創性は高いものの、まだ実験段階にあります。 Fabricネットワークとオンチェーン決済は、インターフェース層の設計が完了した段階です。
エコシステム面では、 Unitree、Ubtech、TurtleBotなどのオープンハードウェア企業や、スタンフォード、オックスフォード、ソウルロボティクスなどの大学と連携し、主に教育・研究の検証を行っており、産業化はまだ進んでいません。アプリはベータ版をリリースしていますが、インセンティブやタスク機能はまだ初期段階です。ビジネスモデルについては、OpenMindはOM1(オープンソースシステム)、Fabric(決済プロトコル)、Skill Marketplace(インセンティブ層)の3層エコシステムを構築しています。現在、収益はなく、初期段階の資金(Pantera、Coinbase Ventures、DCGなど)に約2,000万ドルを依存しています。全体として、技術面ではリードしていますが、商業化とエコシステムはまだ初期段階にあります。 Fabric の実装に成功すれば、「インテリジェント時代の Android」となる可能性を秘めていますが、そのためには開発サイクルが長く、リスクが高く、ハードウェアへの依存度が高くなります。
CodecFlow - ロボティクス実行エンジン
CodecFlow は、Solana ネットワークをベースとした分散実行層プロトコル (Fabric) であり、AI エージェントとロボティクス システムにオンデマンドのランタイム環境を提供し、各エージェントが「インスタント マシン」を持つことができるように設計されています。
プロジェクトの中核は、次の 3 つの主要モジュールで構成されています。• Fabric: 数秒以内に AI タスク用の安全な仮想マシン、GPU コンテナ、またはロボット制御ノードを生成できる、クロスクラウド コンピューティング パワー集約層 (Weaver + Shuttle + Gauge)。• optr SDK: デスクトップ、シミュレーション、または実際のロボットを操作できる「オペレーター」を作成するために使用されるインテリジェント エージェント実行フレームワーク (Python インターフェース)。• トークン インセンティブ: CodecFlowの核となる目標は、「AIおよびロボットオペレーターのための分散実行基盤」を構築し、あらゆるインテリジェントエージェントをあらゆる環境(Windows/Linux/ROS/MuJoCo/ロボットコントローラー)で安全に実行できるようにすることで、**Fabricスケジューリング → システムレイヤー → 認識とアクション(VLAオペレーター)** というユニバーサルな実行アーキテクチャを実現することです。**Fabricフレームワーク(Go)**と**optr SDK(Python)**の初期バージョンがリリースされており、Webまたはコマンドライン環境で分離されたコンピューティングインスタンスを起動できます。オペレーターマーケットプレイスは2025年末までに開始される予定で、**AIコンピューティングパワーのための分散実行レイヤー**として位置付けられ、主にAI開発者、ロボット研究チーム、自動化運用企業にサービスを提供します。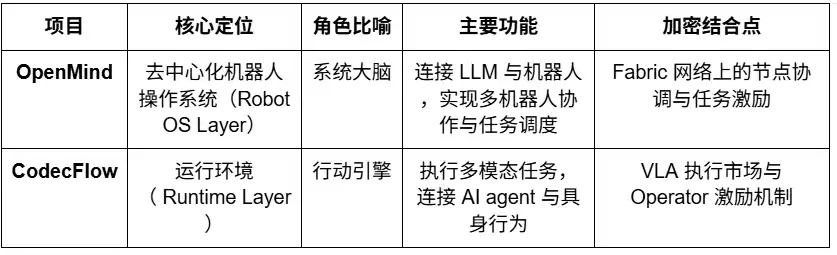
マシンエコノミーレイヤー
BitRobot - 世界初のオープン ロボティクス ラボ
BitRobot は、FrodoBots Labs と Protocol Labs が共同で立ち上げた、Embodied AI とロボティクス研究のための分散型研究およびコラボレーション ネットワーク (Open Robotics Lab) です。
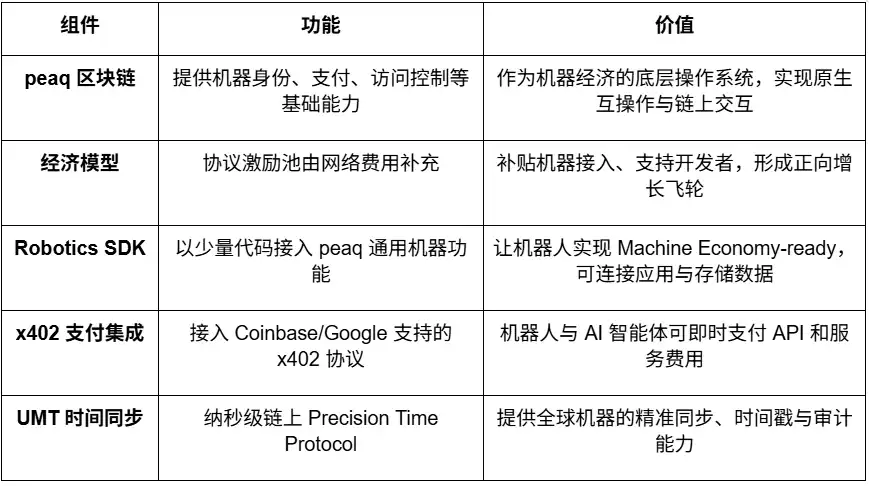
その中核となるビジョンは次のとおりです。**「サブネット + インセンティブ メカニズム + 検証可能なロボット作業 (VRW)」** のオープン アーキテクチャを通じて、その中核機能には次のものが含まれます。* **VRW (検証可能なロボット作業) 標準を通じて、各ロボット タスクの真の貢献を定義および検証する**。* **ENT (Embodied Node Token) を通じて、ロボットにオンチェーン ID と経済的責任を与える**。* **サブネットを通じて、研究、コンピューティング能力、機器、オペレーターの間で地域間のコラボレーションを組織する**。 * **Senate + Gandalf AIによる「人間と機械の共同統治」を通じて、インセンティブベースの意思決定と研究ガバナンスを実現**。BitRobotは2025年にホワイトペーパーを発表して以来、複数のサブネット(Virtuals ProtocolのSN/01 ET FugiやSN/05 SeeSawなど)を運用し、分散型リモートコントロールと実世界データ収集を実現しています。また、モデル開発のためのグローバルな研究コンペティションを促進するために、500万ドルのグランドチャレンジ基金を立ち上げました。peaq – モノの経済 peaqは、マシンエコノミー向けに特別に設計されたレイヤー1ブロックチェーンで、数百万台のロボットやデバイスに、マシンID、オンチェーンウォレット、アクセス制御、ナノ秒レベルの時刻同期(Universal Machine Time)などの基盤機能を提供しています。Robotics SDKにより、開発者は最小限のコードでロボットを「マシンエコノミー対応」にすることができ、ベンダー間およびシステム間の相互運用性と相互作用を実現します。現在、Peaqは世界初のトークン化ロボットファームを立ち上げ、60以上の実世界のロボットアプリケーションをサポートしています。そのトークン化フレームワークは、ロボット企業が資本集約型のハードウェアの資金調達を支援し、従来のB2B/B2Cからより広範なコミュニティ層への参加を拡大します。 Peaq は、ネットワーク料金によって注入されるプロトコル レベルのインセンティブ プールを使用して、新しいデバイスへのアクセスを補助し、開発者をサポートして、ロボット工学と物理的 AI プロジェクトの拡大を加速する経済的なフライホイールを作成します。
データ レイヤー
このレイヤーは、具現化された知能トレーニングにおける高品質な現実世界のデータの不足と高コストに対処することを目的としています。
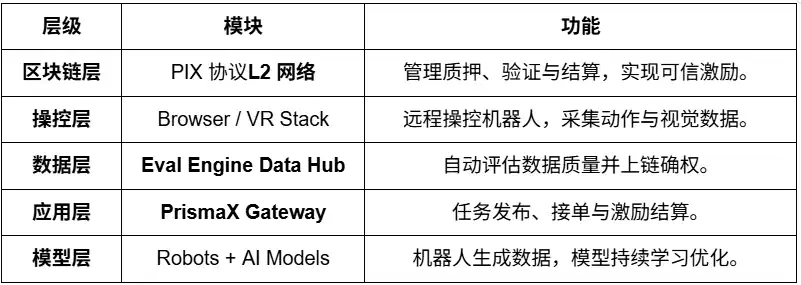
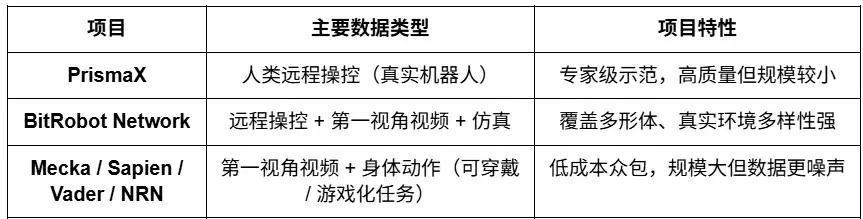
人間とコンピューターの相互作用データは、リモート コントロール (PrismaX、BitRobot Network)、一人称視点およびモーション キャプチャ (Mecka、BitRobot Network、Sapien、Vader、NRN)、シミュレーションおよび合成データ (BitRobot Network) など、複数の経路を通じて収集および生成され、ロボット モデル用のスケーラブルで一般化可能なトレーニング基盤を提供します。 Web3は「データ生産」に長けていないことを明確にしておくことが重要です。Web2の巨人たちは、ハードウェア、アルゴリズム、データ収集効率において、どのDePINプロジェクトよりもはるかに優れています。Web3の真の価値は、データ配信とインセンティブメカニズムの再構築にあります。「ステーブルコイン決済ネットワーク+クラウドソーシングモデル」を基盤とし、パーミッションレスなインセンティブシステムとオンチェーン上の権利確認メカニズムを通じて、低コストの小額決済、貢献の追跡、そして自動的な利益分配を実現します。しかしながら、オープンクラウドソーシングは依然として品質と需要の均衡という課題に直面しています。データ品質のばらつきが大きく、効果的な検証と安定した購入者が不足しています。PrismaXは、エンボディドAIのための分散型遠隔操作およびデータエコノミーネットワークであり、オンチェーン上のインセンティブシステムを通じて、人間、ロボットデバイス、AIモデルが共進化する「グローバルロボット労働市場」の構築を目指しています。プロジェクトの核となるのは、主に以下の2つのコンポーネントです。 * 遠隔操作スタック - ロボットアームとサービスロボットをグローバルに接続し、リアルタイムの人間による制御とデータ収集を可能にするリモートコントロールシステム(ブラウザ/ VRインターフェース+ SDK)。 * 評価エンジン - 各操作軌跡の品質スコアを生成し、ブロックチェーン上に定着させるデータ評価・検証エンジン(CLIP + DINOv2 + オプティカルフローセマンティックスコアリング)。
PrismaXは、分散型インセンティブメカニズムを通じて人間の行動を機械学習データに変換し、**遠隔操作→データ収集→モデルトレーニング→オンチェーン決済**という完全なクローズドループを構築することで、「人間の労働がデータ資産」となる循環型経済を実現します。
プロジェクトの進捗と現実性の評価: PrismaXは2025年8月にベータ版(gateway.prismax.ai)をリリースし、ユーザーはロボットアームを遠隔操作して把持実験を行い、トレーニングデータを生成することができます。評価エンジンはすでに社内で稼働しています。全体として、PrismaXは高度な技術実装と明確なポジショニングを備えており、「人間の操作 × AIモデル × ブロックチェーン決済」を繋ぐ重要なミドルウェア層として機能しています。長期的には「具現化された知能の時代の分散型労働およびデータ プロトコル」となる可能性を秘めていますが、短期的にはスケーリングの面で課題に直面しています。
プロジェクトの進捗状況と現実性の評価:
PrismaX は 2025 年 8 月にベータ バージョン (gateway.prismax.ai) をリリースし、ユーザーがロボット アームを遠隔操作して把持実験を実行し、トレーニング データを生成できるようになりました。 Eval Engineはすでに社内で稼働しています。
PrismaXは高度な技術実装と明確なポジショニングを備え、「人間の操作 × AIモデル × ブロックチェーン決済」を繋ぐ重要なミドルウェア層として機能します。
<... BitRobot Networkは、サブネットを通じて、ビデオ、リモートコントロール、シミュレーションなど、マルチソースのデータ取得を可能にします。SN/01 ET Fugiは、ユーザーがロボットをリモートコントロールしてタスクを完了させ、「現実世界のPokémon Goのような」インタラクションでナビゲーションデータと知覚データを収集することを可能にします。このアプローチは、現在利用可能な最大規模のオープンソースのヒューマンロボットナビゲーションデータセットの1つであるFrodoBots-2Kデータセットの作成につながり、UC Berkeley RAILやGoogle DeepMindなどの機関で使用されています。SN/05 SeeSaw(Virtual Protocol)は、iPhoneを使用して、現実世界の環境で一人称視点のビデオデータをクラウドソーシングします。RoboCapやRayvoなどの他の公開サブネットは、低コストの物理デバイスを使用して一人称視点のビデオデータを取得することに重点を置いています。 Meckaは、ゲーミフィケーションされたモバイルデータ収集とカスタマイズされたハードウェアデバイスを通じて、一人称視点の動画、人間の動作データ、タスクのデモンストレーションをクラウドソーシングし、具現化知能モデルのトレーニングを支援する大規模なマルチモーダルデータセットを構築するロボットデータ企業です。Sapienは、「ロボットの知能を駆動する人間の動作データ」を中心としたクラウドソーシングプラットフォームです。ウェアラブルデバイスやモバイルアプリケーションを通じて人間の動き、姿勢、インタラクションデータを収集し、具現化知能モデルのトレーニングに活用します。このプロジェクトは、世界最大の人間の動作データネットワークを構築し、人間の自然な行動をロボットの学習と汎化のための基本的なデータソースとすることを目指しています。Vader
Vader は、現実世界の MMO アプリ EgoPlay を通じて、一人称視点のビデオやタスクのデモンストレーションをクラウドソーシングしています。ユーザーは一人称視点で日常の活動を記録し、$VADER 報酬を獲得できます。Vader の ORN データ パイプラインは、生の POV 映像を、アクション ラベルとセマンティック ナラティブを含むプライバシー保護構造化データセットに変換できます。このデータセットは、ヒューマノイド ロボットのポリシー トレーニングに直接使用できます。
NRN エージェント
ブラウザベースのロボット制御とシミュレーション競技を通じて人間のデモンストレーション データをクラウドソーシングする、ゲーム化された具現化された RL データ プラットフォームです。 NRN は、模倣学習と継続的強化学習の「競争的」タスクを通じてロングテールの行動軌跡を生成し、シミュレーションから現実へのポリシートレーニングをサポートするスケーラブルなデータプリミティブとして機能します。
Vader は、現実世界の MMO アプリ EgoPlay を通じて一人称視点のビデオとタスクのデモンストレーションをクラウドソーシングしています。ユーザーは一人称視点で日常の活動を記録し、$VADER 報酬を獲得します。 ORN データ パイプラインは、生の POV 映像を、アクション ラベルと意味的ナラティブを含むプライバシー保護された構造化データセットに変換し、ヒューマノイド ロボットのポリシー トレーニングに直接使用できます。
NRN エージェント
NRN エージェントは、ブラウザベースのロボット制御とシミュレーション競争を通じて人間のデモンストレーション データをクラウドソーシングする、ゲーミフィケーションされた具現化された RL データ プラットフォームです。
NRN エージェントは、模倣学習と継続的な強化学習の「競争」タスクを通じてロングテールの行動軌跡を生成し、シミュレーションから実際のポリシー トレーニングをサポートするスケーラブルなデータ プリミティブとして機能します。
NRN エージェントは、模倣学習と継続的な強化学習のロングテールの行動軌跡を生成し、シミュレーションから実際のポリシー トレーニングをサポートするスケーラブルなデータ プリミティブとして機能します。トレーニング。
NRNエージェント 具現化知能データ取得層プロジェクトの比較
知覚とシミュレーション
知覚シミュレーション層は、ロボットに物理世界と知能的な意思決定を結びつけるコアインフラストラクチャを提供し、位置推定、通信、空間モデリング、シミュレーショントレーニングなどの機能を含みます。これは、大規模な具現化知能システムを構築するための「ミドルウェアスケルトン」です。現在、この分野はまだ初期の探索段階にあり、高精度測位、共有空間コンピューティング、プロトコル標準化、分散シミュレーションなどの分野で差別化されたレイアウトを開発しているさまざまなプロジェクトがあります。統一された標準規格や相互運用可能なエコシステムはまだ確立されていません。
ミドルウェアと空間インフラストラクチャ
ロボットの中核機能であるナビゲーション、ローカリゼーション、コネクティビティ、空間モデリングは、物理世界とインテリジェントな意思決定を繋ぐ重要な架け橋となります。
より広範なDePINプロジェクト(Silencio、WeatherXM、DIMO)では「ロボティクス」という言葉が使われるようになっていますが、具現化された知能に最も直接的に関連するプロジェクトは以下のとおりです。RoboStack – クラウドネイティブなロボット操作スタック RoboStackは、RCP(Robot Context Protocol)を使用してロボットタスクのリアルタイムスケジューリング、リモートコントロール、クロスプラットフォームの相互運用性を実現するクラウドネイティブなロボットミドルウェアです。また、クラウドシミュレーション、ワークフローオーケストレーション、エージェントアクセス機能も提供します。GEODNET – 分散型GNSSネットワーク
GEODNETは、センチメートルレベルのRTK高精度測位を提供するグローバル分散型GNSSネットワークです。分散型基地局とオンチェーンインセンティブを通じて、ドローン、自動運転、ロボットにリアルタイムの「地理参照レイヤー」を提供します。
Auki – 空間コンピューティングのためのPosemesh
Aukiは、クラウドソーシングされたセンサーとコンピューティングノードを通じてリアルタイム3D環境マップを生成する分散型Posemesh空間コンピューティングネットワークを構築し、AR、ロボットナビゲーション、マルチデバイスコラボレーションのための共有空間参照を提供しています。これは、仮想空間と現実世界のシナリオを接続する重要なインフラストラクチャであり、AR × ロボティクスの融合を推進します。
Tashi Network - ロボット向けリアルタイム グリッド コラボレーション ネットワーク
30 ミリ秒未満のコンセンサス、低遅延のセンサー交換、および複数のロボットの状態同期を実現する分散型リアルタイム グリッド ネットワークです。
Akari は、クラウドソーシングされたセンサーとコンピューティング ノードを通じてリアルタイム 3D 環境マップを生成する Posemesh 空間コンピューティング ネットワークを構築し、AR、ロボットのナビゲーション、および複数のデバイスのコラボレーションのための共有空間参照を提供しています。
Akari は、
Akari は、30 ミリ秒未満のコンセンサス、低遅延のセンサー交換、およびマルチロボットの状態同期を実現するリアルタイム 3D 空間コンピューティング ネットワークを構築しました。
Akari は、リアルタイム 3 を提供する Posemesh 空間コンピューティング ネットワークを構築しました。MeshNet SDK は、共有 SLAM、群集コラボレーション、堅牢なマップ更新をサポートし、具現化された AI 向けの高性能なリアルタイム コラボレーション レイヤーを提供します。
Staex - 分散型接続およびテレメトリ ネットワーク
ドイツテレコムの研究開発部門で開発されたこの分散型接続レイヤーは、安全な通信、信頼できるテレメトリ、デバイスからクラウドへのルーティング機能を提供し、ロボット フリートがさまざまなオペレータ間で確実にデータを交換し、連携できるようにします。
分散シミュレーション & 学習システム
Gradient - オープン インテリジェンスに向けて
Gradient は、分散型インフラストラクチャに基づく分散型トレーニング、推論、検証、シミュレーションの実現に特化した「オープン インテリジェンス」を構築する AI ラボです。現在のテクノロジースタックには、Parallax(分散推論)、Echo(分散強化学習およびマルチエージェントトレーニング)、Gradient Cloud(エンタープライズ向けAIソリューション)が含まれています。
ロボティクス分野では、Mirageプラットフォームが分散シミュレーション、動的インタラクティブ環境、そして超並列学習機能を提供し、具現化された知能トレーニングを実現することで、世界モデルと一般ポリシーのトレーニングと展開を加速します。Mirageは、NVIDIAのNewton Engineとの潜在的な協業を検討しています。Robot Asset Revenue Layer(RobotFi / RWAiFi)このレイヤーは、ロボットを「生産ツール」から「金融資産」へと変革するという重要なリンクに焦点を当て、資産のトークン化、利益分配、分散型ガバナンスを通じて、マシンエコノミーのための金融インフラを構築します。代表的なプロジェクトには、XmaquinaDAO(Physical AI DAO)などがあります。XMAQUINAは、世界中のユーザーに、主要なヒューマノイドロボットや具現化知能企業への参加を可能にする流動性の高いチャネルを提供する分散型エコシステムであり、これまでベンチャーキャピタル企業のみが利用できた機会をブロックチェーン上にもたらします。そのトークンであるDEUSは、流動性の高いインデックス資産であると同時に、資金配分とエコシステム開発を調整するためのガバナンス手段でもあります。DAOポータルとマシンエコノミーローンチパッドを通じて、コミュニティはマシン資産のトークン化と構造化されたオンチェーン参加を通じて、新興のPhysical AIプロジェクトを共同で保有・支援することができます。 GAIB – AIインフラのための経済レイヤー GAIBは、GPUやロボットなどの物理的なAIインフラに統合された**経済レイヤー**を提供することに特化しており、分散型資本と実際のAIインフラ資産を結び付けることで、検証可能で構成可能、かつ収益性の高いインテリジェント経済システムを構築します。ロボティクス分野において、GAIBは「ロボットトークンを販売する」のではなく、ロボット機器と運用契約(RaaS、データ収集、遠隔操作など)をブロックチェーン上で金融化し、**「実際のキャッシュフロー → オンチェーン構成可能な収益資産」**への変換を実現します。このシステムは、ハードウェアファイナンス(金融リース/ステーキング)、運用キャッシュフロー(RaaS/データサービス)、データフロー収益(ライセンス/契約)をカバーし、ロボット資産とそのキャッシュフローを**測定可能、価格設定可能、取引可能**にします。 GAIBはAID/sAIDを決済・リターン手段として活用し、構造化されたリスク管理メカニズム(超過担保、準備金、保険)を通じて安定したリターンを確保するとともに、DeFiデリバティブ市場と流動性市場への長期的なアクセスを確保し、「ロボット資産」から「組み合わせ可能なリターン資産」への金融クローズドループを形成しています。その目標は、AI時代の知能の経済的バックボーンとなることです。Web3ロボットエコシステムマップ:https://fairy-build-97286531.figma.site/
V. まとめと展望:現状の課題と長期的な機会
長期的な視点から見ると、**ロボティクス × AI × Web3** の統合は、分散型マシンエコノミー(DeRobot Economy)の構築を目指しており、具現化された知能を「単一機械自動化」から「所有権ベース、決済ベース、ガバナンスベース」のネットワーク連携へと推進します。その中核となるロジックは、**「トークン → 展開 → データ → 価値再分配」** を通じて自己循環メカニズムを形成し、ロボット、センサー、コンピューティングノードが所有権、取引、利益分配を実現できるようにすることです。
しかし、実用的な観点から見ると、このモデルはまだ初期の探索段階にあり、安定したキャッシュフローと大規模なビジネスループの形成には程遠い状況です。ほとんどのプロジェクトは物語レベルの段階にとどまり、実際の展開は限られています。ロボットの製造と運用は資本集約型産業であり、トークンインセンティブだけではインフラの拡張をサポートできません。オンチェーン金融設計は構成可能性を備えているものの、実資産のリスク価格設定とリターン実現という課題を未だ解決できていません。
そのため、いわゆる「自己循環型機械ネットワーク」はやや理想論にとどまっており、そのビジネスモデルは現実に検証される必要があります。現在、長期的に最も価値のある方向性はモデル&インテリジェンス層です。OpenMindに代表されるオープンソースのロボットオペレーティングシステムは、閉鎖的なエコシステムを打破し、複数ロボットの協働と言語からアクションへのインターフェースを統合しようと試みています。彼らの技術的ビジョンは明確でシステムは完成していますが、エンジニアリングの作業量は膨大で、検証サイクルは長く、業界レベルのポジティブフィードバックループはまだ形成されていません。マシンエコノミー層はまだ初期段階です。現実にはロボットの数は限られており、DIDアイデンティティとインセンティブネットワークは自己整合的なサイクルを形成するのが依然として困難です。私たちは現在、「機械労働経済」には程遠い状態にあります。具現化されたインテリジェンスが大規模に展開されて初めて、オンチェーンのアイデンティティ、決済、協働ネットワークの経済効果が真に現れるでしょう。データレイヤーは参入障壁が最も低いものの、現時点では商業化の可能性に最も近づいています。身体知能データ収集には、極めて高い時空間連続性と動作の意味的正確性が求められ、それがデータの品質と再利用性を左右します。「クラウドソーシングの規模」と「データの信頼性」のバランスを取ることは、業界にとって中核的な課題です。PrismaXはまずBエンドのニーズをターゲットにし、収集と検証のためのタスクを分散することで、ある程度の再現可能なテンプレートを提供しますが、エコシステムの規模とデータ取引の蓄積には依然として時間がかかります。知覚・シミュレーションレイヤーはまだ技術検証段階にあり、統一された標準やインターフェースが不足しており、相互運用可能なエコシステムを形成していません。シミュレーション結果を標準化し、現実世界に移行することは困難であり、Sim2Realの効率性を制限しています。アセット・リターン・レイヤー(RobotFi / RWAiFi)は、サプライチェーンファイナンス、設備リース、投資ガバナンスにおいて、業界ロジックの再構築ではなく、透明性と決済効率の向上を支援する役割を主に担っています。もちろん、ロボティクス × AI × Web3の融合は、次世代のインテリジェント経済システムの起源となると私たちは考えています。これは、技術パラダイムの融合であるだけでなく、生産関係を再構築する機会でもあります。機械がアイデンティティ、インセンティブ、ガバナンスメカニズムを備えるようになると、人間と機械の協働は部分的な自動化からネットワーク化された自律性へと移行します。短期的には、この方向性は依然として主に物語的かつ実験的なものにとどまりますが、それが確立する制度的およびインセンティブ的な枠組みは、未来の機械社会の経済秩序の基盤を築きつつあります。長期的な視点から見ると、身体化された知性とWeb3の組み合わせは、価値創造の境界を再構築し、インテリジェントエージェントを真に識別可能で、協調的で、収益性の高い経済主体へと変えるでしょう。免責事項:この記事は、AIツールChatGPT-5とDeepseekの支援を受けて執筆されました。著者は情報の正確性と正確性を保証するためにあらゆる努力を払っていますが、それでも記載漏れは避けられません。ご理解ください。暗号資産市場では、プロジェクトのファンダメンタルズと流通市場の価格動向の間に乖離が生じることが多いことにご注意ください。この記事は情報統合および学術研究交流のみを目的としており、投資アドバイスを構成するものではなく、また、トークンの売買を推奨するものでもありません。
元のリンク
この記事は投稿記事であり、BlockBeatsの見解を代表するものではありません。
BlockBeats の公式コミュニティに参加しよう:
Telegram 公式チャンネル:https://t.me/theblockbeats
Telegram 交流グループ:https://t.me/BlockBeats_App
Twitter 公式アカウント:https://twitter.com/BlockBeatsAsia







