対話「月探査計画ハッカソン」優勝チーム:五代目本体のオープンソース化、自己進化、そして店舗検証を待つロードマップ

原文タイトル:「探月計画ハッカソン優勝チームに聞く:五代目本体のオープンソース化、自己進化、そして店舗検証を待つロードマップ」
原文著者:動察Beating
1961年、Unimateが米国ゼネラルモーターズの組立ラインで稼働を開始した。さらに初期の構想では、オペレーターがまず機械アームを手で誘導し、機械がその位置を記憶してから、その通りに動作するというものだった。産業用ロボットが最初に学んだのは、世界を解釈することではなく、動作を十分に信頼できるレベルまで繰り返すことだった。
60年以上が経ち、探月計画の具現知能ハッカソンの会場で、LoopMasterチームはこれを小売店に持ち込もうと試みた。全方向移動台車、昇降機構、双腕ロボットアーム、前面トレイで構成されたロボットを、彼らは棚と顧客の間を移動する「販売ロボット」として構想した。店長や店員はまず遠隔操作、音声指示、少量の教示を通じて、ロボットに陳列棚や商品棚、商品取得経路を認識させる。そしてロボットは商品を掴み、手渡し、補充し、その都度のインタラクションを記録する。
このロボットはまだ実際の店舗で長期間運用されておらず、チームはコンテスト会場でのみテストを行い、数百件の記録を残した。2年での投資回収、販売コスト40%削減、まず展開してデータを収集し、その後エンドツーエンドモデルを反復開発するという計画も、まだチームが検討中のロードマップに過ぎない。これらは実際の店舗の収支報告書にはまだ遠い。
しかし、このチームには珍しい率直さがある。彼らはAgent Loopについて語る一方で、参入障壁がまだ明確でないことも認める。機械が人間の労働を完全に代替する未来を想像する一方で、人間同士の伴走、温かみ、例外処理能力は、現時点では機械に委ねられないことも認める。
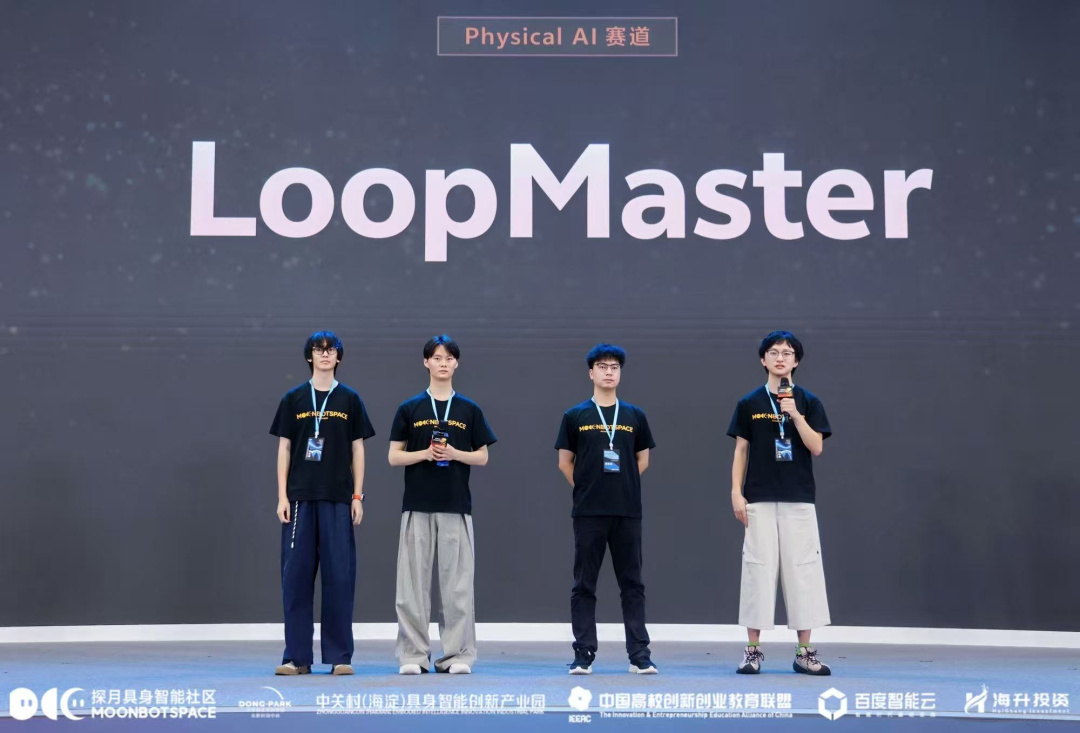
チームのピッチ発表会場
オンラインで知り合った仲間が、初めてオフラインで集結した思考の衝突
LoopMasterの4人のコアメンバーには、B站(ビリビリ)で具現知能コンテンツを発信する者、ロボット工学とヒューマンロボットインタラクションを専攻する博士課程の学生、自動車メーカーのプロダクトデザインから独立デザイナーに転身した者がいる。
彼らによると、彼らを結びつけたのは、ここ2年間のオンラインでの協力だ。アルゴリズム、本体、データ、低コストロボットアーム、プロダクト外観——各自が異なる入り口から参入し、徐々に互いがどのギャップを埋められるかを認識していった。中にはハッカソン会場で初めて対面したメンバーもいるが、チームとしての関係はそれほど短期間で築かれたものではない。
動察Beating:まず、自己紹介と現在取り組んでいることについて教えてください。
謝俊:私は謝俊です。現在、東北大学の修士2年生で、Bilibiliでも具身知能(エンボディード・インテリジェンス)関連のコンテンツを発信しています。現在は主にLoopMasterのスタートアップインキュベーションに参加しています。
鄒硯文:私は鄒硯文と申します。現在は上海交通大学と創智聯培の博士課程に在籍しています。主に具身操作や、具身知能向けのヒューマン・マシン・インタラクションを研究しています。
李鵬棟:私は李鵬棟です。太原科技大学の修士2年生で、Bilibiliでも具身知能関連のコンテンツを発信しています。2024年末には、ALOHAを比較的早期に再現し、その過程をオープンソースのチュートリアルとして公開した者の一人です。その後、いくつかのロボットを製作し、最終的に両腕昇降ロボットを開発し、可能な限り完全オープンソースの形にすることで、予算が限られている学生でも再現できるようにしました。
許新豪:私はチームのデザイナーです。以前は自動車メーカーでプロダクトデザインを担当していましたが、その後、小紅書(RED)や自身のブランドを立ち上げ、デザインサービスも請け負っています。現在はフリーランスのデザイナーです。
動察 Beating:今回のハッカソンでチームを組んだのですか?それとも、すでに正式に起業する準備をしていて、それぞれの活動と両立しているのですか?
謝俊:私たちは今回のハッカソンよりずっと前、約2年前から知り合っています。初期はオンラインでの協力が多く、皆が具身知能に関連する活動をしていました。私が最初にBilibiliで動画を投稿した際に鵬棟と知り合い、新豪のデザインもずっと注目していました。硯文はアメリカで留学中も、関連コンテンツを制作していました。
全員が早い段階で直接会っていたわけではありません。ハッカソン会場で初めて顔を合わせたメンバーもいますが、このチームは臨時に集められたものではありません。これまでもアルゴリズム、本体設計、データについて常に意見交換を行い、DIYキットや初期製品を製作し、販売も行ってきました。簡単な対外ビジネスを処理するために、いくつかの小さな会社も設立しました。
これまでの状態は、ギークのラボやワークショップに近く、完全なスタートアップ企業とは言えませんでした。現在、私、鵬棟、新豪は引き続き探月(Lunar)と協力し、プロジェクトを実際に実用化できる方向に進める予定です。硯文はまだ在学中のため、当面はフルタイムでこれに参加する予定はありません。
動察 Beating:ハッカソンの前から、約2年間の研究開発と商業化の試みがあったのですね。その間、どのように連携を取ってきたのですか?
謝俊:初期に知り合った頃は、皆が入学したばかりか、修士課程に進んだばかりの学生でした。最初は単なる具身知能の愛好家の集まりで、アルゴリズム、本体設計、データの進め方について意見交換をしていました。その後、DIYキットができ、製作した初期製品が売れるようになり、徐々に対外ビジネスや小規模な会社の形態が生まれました。
つまり、ハッカソンの前までは、私たちは完全なスタートアップチームではなく、むしろ常に何かを作り続け、オンラインで集まっているような集まりに過ぎませんでした。コンテストは、そうした積み重ねが初めて同じ現場に集中して現れた瞬間だったのです。
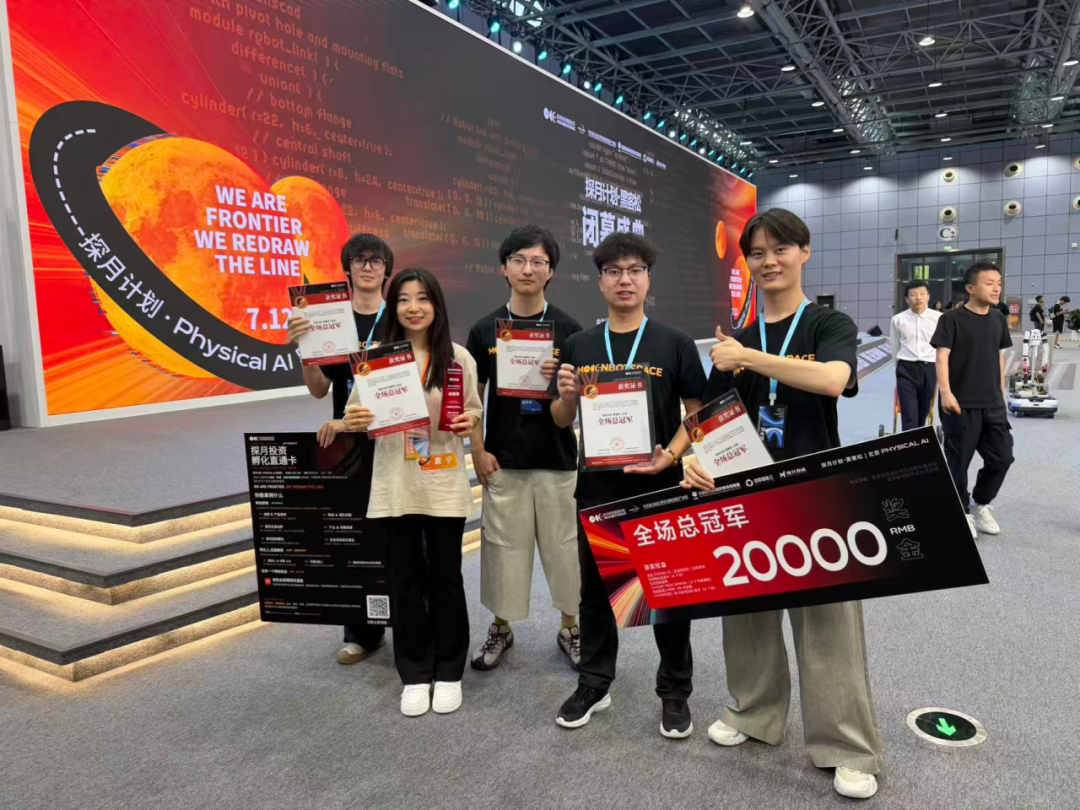
チームメンバーの受賞記念撮影
動察 Beating:LoopMaster はなぜ「月探査計画・具現化知能ハッカソン」で1位を獲得できたのか?この48時間で本当に試されたものは何か?
謝俊:まずは、過去2~3年にわたる具現化知能分野での蓄積です。ロボットの本体、制御、アルゴリズム、データは、コンテストが始まってから得たものではありません。LoopMaster のロボットの形態や小売シーンは、私たちがその場で提案し実現したものですが、それを短時間で作り上げられたのは、それ以前からの長期的な認知と技術の蓄積があったからです。
コンテストの現場では、本体、具現化知能の認知、ロボット制御の経験、アルゴリズムの考え方を一つにまとめ、今回のような化学反応と爆発的な成果が生まれました。
鄒硯文:ハッカソンは非常に総合的に試されます。チーム内で明確な役割分担があり、各自の作業も確実に進めなければなりません。技術面では、頭の中にしかなかったものを非常に短い時間で実際に組み上げる必要があります。睡眠時間は減り、強度は高く、人は奇妙な作業状態に入ります。これが多くの人がハッカソンを好む理由でもあります。
しかし、技術だけではありません。最終的には、それを製品としてパッケージングし、ビジネスや実装に向けたデモを作り上げなければなりません。プレゼンテーションの効果を見極める判断力と、48時間の各タイミングで何を達成すべきかの感覚が必要です。今回の私たちは、役割分担、プロジェクトのペース配分、そして最終的なピッチにおいて、うまく連携できました。
動察 Beating:ハードウェアハッカソンとソフトウェアハッカソンの最大の違いは何か?
鄒硯文:ソフトウェアハッカソンでは、多くの人が自分のPC環境を整えればすぐに作業を始められ、やることはほぼ最終成果物に向かって進んでいきます。ハードウェアは違います。現場では、プロジェクト自体とは無関係だが、解決しなければ先に進めないような予期せぬトラブルが頻繁に発生します。
初日、私たちはネットワークに接続できない問題に直面し、多くの時間を費やしました。誰かが基板を焼損させてしまい、急遽新しいものと交換しなければならないこともあります。現場のロボットアームやロボットプラットフォーム自体が故障する可能性もあります。私たちのプラットフォームも同様でした。現実世界のハードウェアを扱うと、想定外の問題に次々と直面します。それらはプロジェクトが解決しようとしている問題とは直接関係ないかもしれませんが、最も貴重な時間を奪っていくのです。
第5世代ロボット、そして削除された腰部関節
競技会場にいたLoopMasterは、48時間で突然現れたロボットではない。李鵬棟氏によると、彼らはこの種の本体を2年間開発しており、最新版は第5世代だという。初期の世代では多くの問題に直面した。サーボモーターの負荷、精度、バックラッシ、寿命、引っかかったワイヤーハーネス、機能追加に伴って発生する不具合など、一見機敏に見えるロボットを停止させる要因は数多くあった。
最も興味深い取捨選択の一つは、最初にロボットに「腰」を搭載したものの、第5世代で腰部関節を削除したことだ。腰部関節はデスク上の作業範囲を広げ、ロボットのリーチを伸ばすことができる。しかし、彼らは製品をよりシンプルで安定性が高く、再現性を容易にすることを重視し、機械構造の後退を受け入れた。
動察Beating:もし今日、ある店舗が注文した場合、実際に何が届くのでしょうか?ロボットは店内で何ができるのですか?
謝俊:私たちが構想する製品は、全方向移動台車に昇降機構、双腕マニピュレーター、前面にトレイを備えたロボットです。店舗が購入後、比較的簡単な遠隔操作や自然言語指示により、店内の倉庫、棚、商品の位置をロボットに学習させることができます。
小売りのシナリオでは、主にユーザーが注文した後の商品のピックアップ、受け渡し、補充、棚への陳列などの作業を行います。前面のトレイには事前に一部の商品を置いておくことができ、ロボットはピックアップと受け渡しの間の中継としても使用できます。
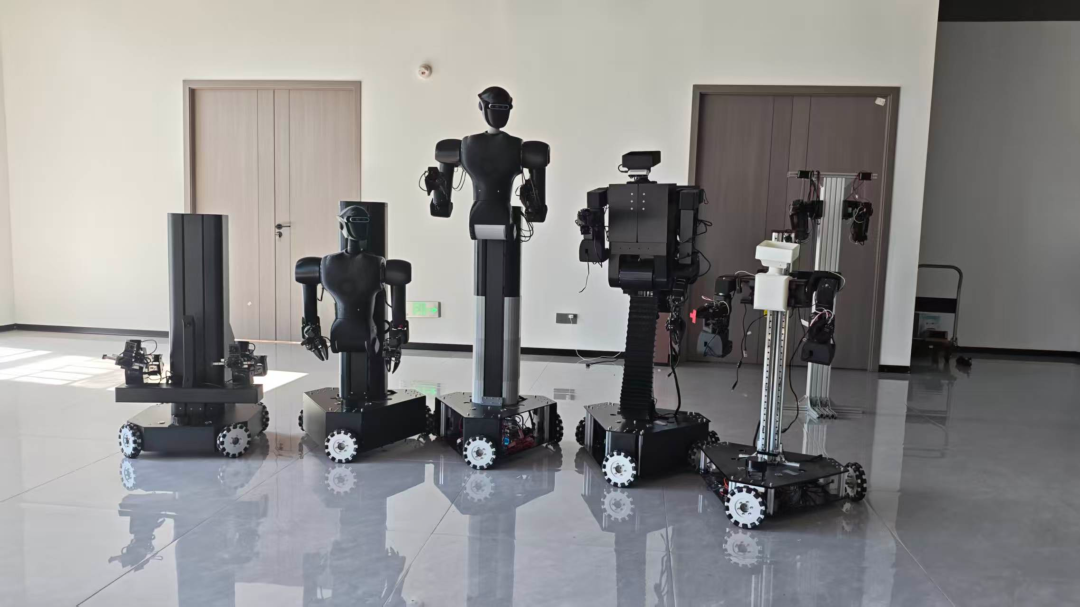
2年間で5世代にわたって反復開発されたロボット(右から左へ)
動察Beating:現在、実際の店舗や模擬店舗でテスト運用は行われていますか?
謝俊:まだです。競技会場でテストを行い、数百件の注文記録を残しました。
今回のハッカソンのテーマは、48時間でゼロから何かを作り上げることでした。私たちは既存の車輪式双腕プラットフォームをベースに、その場で小売りのシナリオ、アプリケーション方式、アルゴリズムフレームワークを考案しました。そのため、ユーザーがどのように使用するか、製品をどのように実用化するかについては、まだ非常に初期段階です。
動察Beating:今後、期待通りかどうかを判断する指標は何ですか?
謝俊:段階を分ける必要があります。まず本体の安定化(モーター、ワイヤーハーネス、全体機能を含む)を図ります。次にAgent制御フレームワークを安定稼働させます。さらにその先は、自己進化的な学習の問題です。各部分が安定した後、初めて正式な商業化について議論します。
動察Beating:この第5世代の本体は具体的にどのように進化してきたのですか?最初のアイデアから現在に至るまで、製品に対する理解にどのような変化がありましたか?
李鵬棟:第1世代から第4世代までは主にサーボモーター、つまりサーボを使用していました。その制御は比較的敏感で、駆動と構造も比較的シンプルですが、負荷容量には限界がありました。
その後、3輪全方向シャーシに昇降カラムと両腕を追加したバージョンを作りました。完成後、デスク上の作業範囲が非常に狭く、おおよそパソコン1台分の大きさで、少し離れた場所には手が届かないことがわかりました。そこで、腰部を追加したバージョンを作り、デスク上の作業スペースをより広げました。
次に、当初は3Dプリント部品に大きく依存していた構造を、板金部品を主体とした構造に変更し、安定性を向上させました。しかし、機能が増えるほど問題も増えました。例えば、ワイヤーハーネスが軽く引っかかっただけで、マシン全体がタスクを一時停止する可能性がありました。本体が重くなると、負荷容量はさらに小さくなります。第5世代では最終的に関節モーターモジュールを採用し、より多くの金属部品を使用し、構造もよりシンプルにしました。荷重が必要な部分は強化し、不要な部分は取り除き、性能、コスト、量産性、再現性のバランスを取ることを目指しました。
謝俊:私たちは2023年末から、サーボを使用して低コストでコストパフォーマンスの高い具身知能システムを構築してきました。実際に使用してみると、サーボは安定性、バックラッシュ、精度、寿命に限界がありました。関節モーターモジュールに切り替えた後、総合的に見てコストと安定性が大幅に向上しました。
動察Beating:進化の過程で、特に残したかったけれど、最終的に削除せざるを得なかった機能はありますか?
李鵬棟:腰部関節が最も直接的な例です。第4世代には腰があり、第5世代でも当初は残す予定でしたが、構造をよりシンプルにするために最終的に削除しました。これは機械構造において一歩後退したように見えますが、実際には信頼性をより優先させた結果です。
動察Beating:このマシンはなぜ完全にオープンソースにしたのですか?現在のコストと販売価格はどの程度ですか?
李鵬棟:本体は完全にオープンソースであり、誰でもBOM表を見ることができます。私たちの予備的な計算によると、ユーザーが自分で部品の一部を加工し、標準部品を調達し、組み立てと調整を完了した場合、コストは約3万元人民元です。
ユーザーが半製品、または調整済みのロボットを直接入手したい場合、完全にオープンソースであるため、価格は5万元以内、おそらく4万元台前半になると予想しています。この価格はまず本体と研究開発用途の価格です。コミュニティ内で予算が限られている学生や開発者も、本体が高すぎて参加できないということがないようにしたいと考えています。
動察Beating:お客様が一台のマシンを購入した後、サブスクリプションサービスやその他の隠れたコストが発生することはありますか?
李鵬棟:現時点では、サービスサブスクリプションを明確なビジネスモデルとは考えていません。今回48時間で製作した無人販売ロボットは、まずはあくまでデモです。
今後、実際に無人スーパーや具体的な小売シーンに導入される場合、そのシーンに応じて課金方法を設計します。現時点では、そこまで先のことは考えていません。
動察Beating:なぜオープンソースが今回の受賞におけるプラス要素となったのですか?
謝俊:これが私たちが受賞した重要な理由の一つかもしれません。完全にオープンソース化することで、ベースライブラリ、コード、ベースドライバがすべて公開され、Agentがこれらのコンテンツにアクセスできるようになり、開発がよりスムーズになります。これにより、ハードウェア開発がある程度、純粋なソフトウェア開発に近づき、ベースが読み取り可能で呼び出し可能になり、現場でのイテレーションの障壁が低くなります。
オープンソースは私たちにとって単なる技術的な選択ではありません。より多くの学生、実務者、他業界の人々が、比較的低コストで具身知能に参加できるようになることを望んでいます。
少量の教示、少量のトレーニングではない
LoopMasterはインタビューで繰り返し「少量の教示」について言及しました。一般的な少量の教示は、人間の操作軌跡を教師データとして、模倣学習や視覚言語動作モデルに取り込み、最終的にモデルが推論するものです。今回のチームが言う少量の教示は、これとは少し異なります。
彼らが扱うのは、比較的構造化された店舗スペースです。棚の位置は比較的固定されており、一列の商品の掴み動作には類似性があります。まずロボットに一つの軌跡を記録させ、ベースを別の位置に移動させても、アームは似たような動作を再利用できる可能性があります。まず類似したタスクをスキルとしてカプセル化し、Agentにスケジューリングさせます。
このアプローチのロジックも理解しやすいものです。デプロイがなければ、実データは得られません。実データがなければ、エンドツーエンドモデルのその後のトレーニングも始まりません。まずはあまり賢くないが動作可能なシステムを現場に投入し、その後データをゆっくりと蓄積させていくのです。
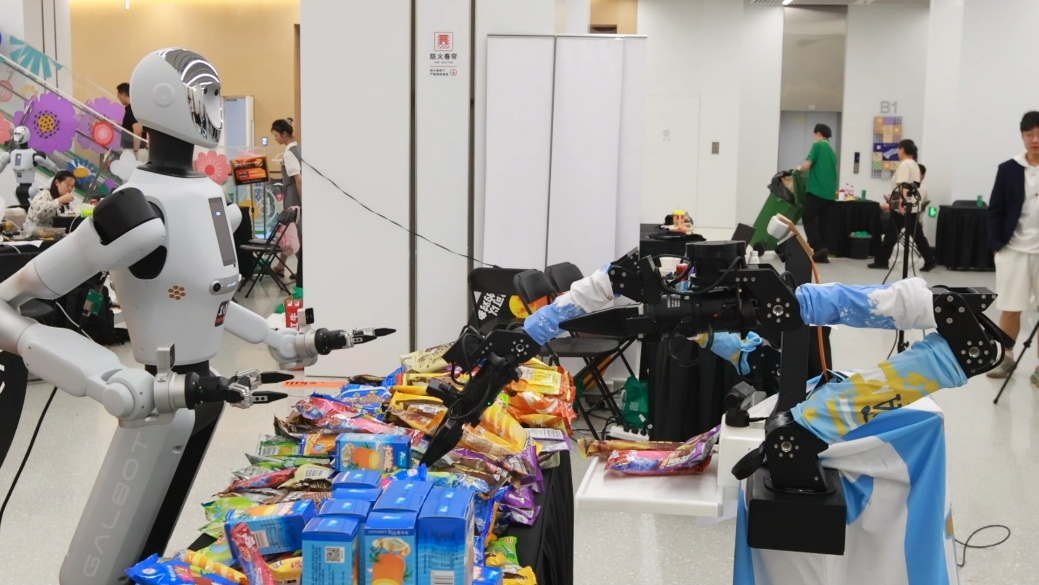
サイバーセールスマン、補充デモ
動察Beating:あなた方が言う「少量の教示」は、具身知能で一般的な少量の教示とどう違うのですか?
鄒硯文:私たちが言う少量の教示は、学習ベースの少量の教示とは別物です。従来の模倣学習では、人間が少数の専門家軌跡を教師信号として、ACTやVLAなどのネットワークに取り込み、トレーニングしてニューラルネットワークを得て、それを推論に使用します。
現在、我々は軌跡を記録していますが、これらの軌跡を直接トレーニングに使用するわけではありません。例えば、スーパーマーケットの棚は比較的構造化されています。一列の棚に1つの教示軌跡があれば、この列の最初の商品を掴む際にロボットはこの位置から動作を開始します。2つ目の商品を掴む際には、シャーシを少し動かしても、マニピュレーターは同様の軌跡に沿って動作を完了できます。
現時点では、連続空間での汎化を追求するのではなく、離散空間において相対的に固定された位置を構造化プログラムに整理し、類似した動作をスキルとしてカプセル化し、エージェントにスケジューリングさせます。
動察 Beating:これでは、異なる種類の実店舗に適応するのが難しくなるのでは?
鄒硯文:限界はあります。しかし、現段階で見られるエンドツーエンドモデルにも同様の問題があると考えています。それらも特定のシナリオでデータを収集し、その後トレーニングと反復を行う必要があります。照明環境が変わったり、袋の「Lay's」ポテトチップスを「Pepsi」コーラに変えたりするだけで、変化が生じます。
我々が目指しているのは、まずエージェントフレームワークで物事を動かすことです。それはより愚かに見えるかもしれませんが、一度デプロイされると、ユーザーとロボットの1回1回のインタラクション自体が、このシナリオのデータになります。これらの専門家の軌跡は、その後もエンドツーエンドモデルの反復をサポートできます。
動察 Beating:誰がロボットに教えるのか?なぜエージェントの自己進化ループが必要なのか?
鄒硯文:エンジニアをすべての店舗に配置することは不可能です。店長や店員が、扇風機の使い方を覚えるように、自分の環境でロボットに教える方法を学べるようになって初めて、実際のシナリオで新しいデータを収集できます。
自然言語インタラクションとエージェントループは、そのために設計されています。我々の構想では、人間が介入しなければならない部分を最小限に抑え、エージェントがタスクの中で反省し、調整し、異なるスキルをスケジューリングして作業を完了させることです。現在、これはまだ磨き上げ中のフレームワークであり、大規模に検証された答えではありません。
動察 Beating:紹介文には「販売指標に基づいて販売行動を反復する」とあります。これはロボットが肉体労働に加えて、販売促進タスクも担うことを意味するのですか?
鄒硯文:ここで言う販売指標は、ロボットが販売促進を行うことを意味するわけではありません。小売チェーンでは、サプライチェーン管理がそもそも重要であり、バックエンドには販売データも存在します。ロボットがフロント業務に参入すると、店舗の販売データ、ピーク時の来客数、棚の陳列状況や補充ログが、現場を理解するための一部となります。
これらのデータはバックエンドに送り返され、供給や陳列の最適化に活用でき、欠品や賞味期限切れロスを削減します。あくまでフロント業務をこなす中で蓄積された記録であり、店舗運営のクローズドループに組み込むことが可能です。
40%のコスト削減と、店舗に残る人間の役割
ロボットが小売現場に導入される際、最も計算されやすいのは人件費です。LoopMasterは「販売コストを40%削減」という試算を示しましたが、チームも認める通り、この数字は1台のロボットが十分に安定し、長期間にわたり少ないメンテナンスで稼働できるという前提に基づいています。
より難しいのは人間の要素です。現時点では、入荷・取り出し・補充といった作業を機械に任せることを目指していますが、将来的にはロボットがさらに多くの人手を代替する可能性も排除していません。しかし、人と人とのコミュニケーションという課題に直面した場合、それが人間が機械に取って代わられない部分であると彼らも認識しています。
動察Beating:「販売コスト40%削減」という数字はどのように導き出されたのですか?
謝俊:当社の試算では、ロボット1台の購入コスト、日常的なトークン消費、電気代、およびわずかなメンテナンスコストを、店員2名分の給与と比較しました。2年間の投資回収期間を前提とすると、従来の店舗における販売人件費と比較して約40%の削減が可能という結果が得られました。
動察Beating:ロボットにはエンジニアによるメンテナンスも必要です。店長や店員では解決できない問題について、メンテナンス、修理、人手による対応のコストは考慮されていますか?
謝俊:この数字は、最終製品が期待される安定性を達成することを前提としています。本格的な商業化の前には、モーター、配線、障害物回避、ロックなどの問題を可能な限り解決し、まずは長時間連続稼働し人手を必要としない指標を達成してから、このような試算について議論する必要があります。
メンテナンスは確かに発生します。深刻な故障時には、エンジニアによる現場対応や修理が必要になる可能性があります。本体が十分にモジュール化され、構造が十分にシンプルであれば、修理マニュアルを提供することも可能です。将来的にロボットの導入台数が十分に増えれば、スマートフォンやパソコンの修理サービスのように、ロボット修理サービスが出現するかもしれません。当社はメンテナンスコストも可能な限り抑えたいと考えています。
動察Beating:理想的な小売店舗において、人間と機械はそれぞれどのような役割を担うのでしょうか?
鄒硯文:段階的に進めていきます。第一段階は間違いなく入荷・出荷作業です。その後、倉庫からの商品取り出し、顧客との部分的なコミュニケーション、あるいは異なるロボットやAI機能の統合へと拡張できます。さらにその先には、店舗に蓄積されたコンテキストや販売指標に基づいた、経営管理の補助が考えられます。
動察 Beating:一般の顧客がロボットを導入した店舗に入ったとき、どのような心理プロセスを経るのでしょうか?彼らはそれを信頼するのでしょうか?
謝俊:最初は新鮮で面白いと感じるかもしれませんが、すぐに信頼するとは限りません。しかし、将来的にどの店にもロボットがいるようになれば、人は徐々に慣れていくでしょう。
現在すでにロボットがアイスクリームを販売するシーンがあります。それは独自のブランドを形成する可能性もあります。例えば、完全ロボット化されたレストランで、飲み物や軽食をすべてロボットが作る場合、商品が美味しく、他では手に入らないものであれば、顧客はそれを単なる人手の代替ツールとは見なさないかもしれません。
経営者の視点から見ると、ロボットは衛生面、人件費、在庫管理においても優位性を持つ可能性があります。店舗での不必要な食品の期限切れやロスを減らすのに役立ちます。
動察 Beating:「人手の代替」がロボットの最も直接的なビジネスロジックだと思いますか?どのような業務が依然として人間にしかできないのでしょうか?
謝俊:人と人とのコミュニケーション、スムーズな伴走、温かみのある感覚は、現在のロボットではまだ十分に満たすことが難しいです。
長期的なタイムラインで見ると、ロボットの制御が十分に柔軟になり、頭脳も十分に賢くなれば、人手の完全な代替も期待できないわけではありません。しかし、一部のデリケートなシーンでは、その進展は遅くなるでしょう。
動察 Beating:大規模モデルと本体の両方が急速に更新されています。業者が2年で回収できるロボットを購入した場合、翌年には古いハードウェアの減価償却や世代交代に直面するのでしょうか?
謝俊:ハードウェアの世代交代は確実に起こります。パソコンやスマートフォンも数年で更新されるのと同じです。私たちは1台のロボットが30年間問題なく動作することを約束するわけではありません。現実的な目標は5年から10年です。
短期間(1〜2年)での更新は減価償却をもたらします。そのため、製品設計時には、関節モーターや構造部品などを次世代に再利用できるように努めています。私たちは、本体の更新よりも頭脳の更新が速いことを望んでいます。ソフトウェアはオンラインでアップグレード可能で、数週間ごとにバージョンが変わることもあれば、1ヶ月に複数のバージョンがリリースされることもあります。本体はできるだけ長期間、汎用性を保つようにしています。
謝俊は宇樹G1を例に挙げ、1〜2年後でも汎用的な本体形態が使用価値を持ち続ける可能性があると述べています。LoopMasterにとっては、最初に販売したロボットが、アルゴリズムが更新されるたびに全体を交換する必要がないことを望んでいます。
まず本体を店舗に導入し、その後で堀(競争優位性)を語る
「壮大な物語」を頻繁に口にする多くのスタートアップチームとは異なり、LoopMasterの回答は誠実です。謝俊は直接、現時点で明確に説明できるのは、低コストの本体、現在開発中のAgent自己進化フレームワーク、そしてエンドツーエンドのソリューションよりも早く実際のシーンに導入し、データを蓄積する道筋であると述べています。
チームメンバーは全員2000年代生まれで、複雑なオフラインサプライチェーンやBtoBビジネスに関しては経験不足を認めています。コンテストではプロトタイプをステージに持ち込むことはできても、実際の小売展開では、調達、アフターサービス、顧客の意思決定、信頼性、サプライチェーン、資金調達といった課題に直面します。どれもピッチイベントよりも時間がかかります。
動察 Beating:大手企業やロボットメーカーと競う中で、御社の参入障壁(モート)は何だと考えていますか?
謝俊:現時点での強みは、まず低コストの本体です。次に、この比較的新しいエージェント自己進化フレームワークです。そして三つ目は、もし実際の現場にいち早く導入できれば、実機の稼働データ、ユーザーとのインタラクションデータ、そして商業化プロセスにおけるデータをより早く取得できる点です。
しかし、具体的な商業化における参入障壁については、まだ完全には考えがまとまっていません。まずはこれらの能力を具現化し、その後の展開の中で真に価値のあるものを見つけ出したいと考えています。
動察 Beating:御社のメンバーは全員2000年代生まれですが、実店舗、サプライチェーン、消費シーンにおいて経験不足を感じることはありますか?これまでにどのような失敗を経験しましたか?
謝俊:はい、感じます。チームは現時点では全員が2000年代生まれで、商業化やBtoBの経験が不足しています。今後、本格的に商業化を進めるには、経験豊富な商業化パートナーを迎え入れ、業界で実績のある人々から学ぶ必要があるでしょう。
動察 Beating:将来的にオフラインの現場で活躍するのは、汎用人型ロボットでしょうか、それとも特定のタスク向けに設計された専用ロボットでしょうか?
謝俊:両方存在すると思います。汎用人型ロボットは適用可能なシーンが多いですが、消費電力、複雑さ、安定性の面では、専用ロボットに劣る可能性があります。人型は見た目の魅力で勝るでしょう。
無人店舗のようなシーンでは、移動能力と上半身の操作能力を備えた半人型システムで十分かもしれません。人間らしさを追求するために、すべての複雑さを背負う必要はありません。
動察 Beating:今後の製品投入、資金調達、拡大に関するスケジュールはどのようにお考えですか?
謝俊:コンテスト後、探月(Tanyue)とより深い交流と協力を行うことができました。本体を実験室や研究用の製品として提供する場合、展開は比較的早く進むでしょう。近いうちに、いくつかの注文が発生する見込みです。
しかし、具体的な商業シーンを対象とした本格的な展開の期間は、現時点では未定です。チームはまだプロジェクトの調整を進めており、リソース、投資、業界のアドバイスを求めながら、商業化の道筋を反復的に改善しているところです。
すべての企業を新たな研究所にする必要はない
インタビューでバブルについて語る際、鄒硯文氏は現在の具身知能(エンボディド・インテリジェンス)のバブルは大規模言語モデルのバブルよりも深刻だと述べた。大規模言語モデルは少なくともサブスクリプション料金を支払うユーザーが存在するが、具身操作における学習ベースのロボットの多くは、まだ実際の導入シーンに到達していないという。売上高倍率(PSR)で計算すれば、むしろバブルはさらに大きくなる可能性がある。
現段階では、具身知能の研究は重要だが、Neo Lab をそれほど多く必要としているわけではないと彼は考える。どの企業も、より根本的な問いに答えなければならない。それは、どのシーンで機能するのか、そしてそのシーンがより強力な能力へと成長するのを支えられるのか、という点だ。
チームは最終的に話題をオープンソースに戻した。過去2年間に開発した本体(ハードウェア)は、学生や開発者に公開する意向であり、デザイン、美術、中国語言語文学のバックグラウンドを持つ人々の参加も期待している。具身知能はモデルの論文や資金調達のニュースだけで育つのではなく、実際に設置され、教えられ、修理され、特定の店舗で具体的な人々と共に機能する必要がある。
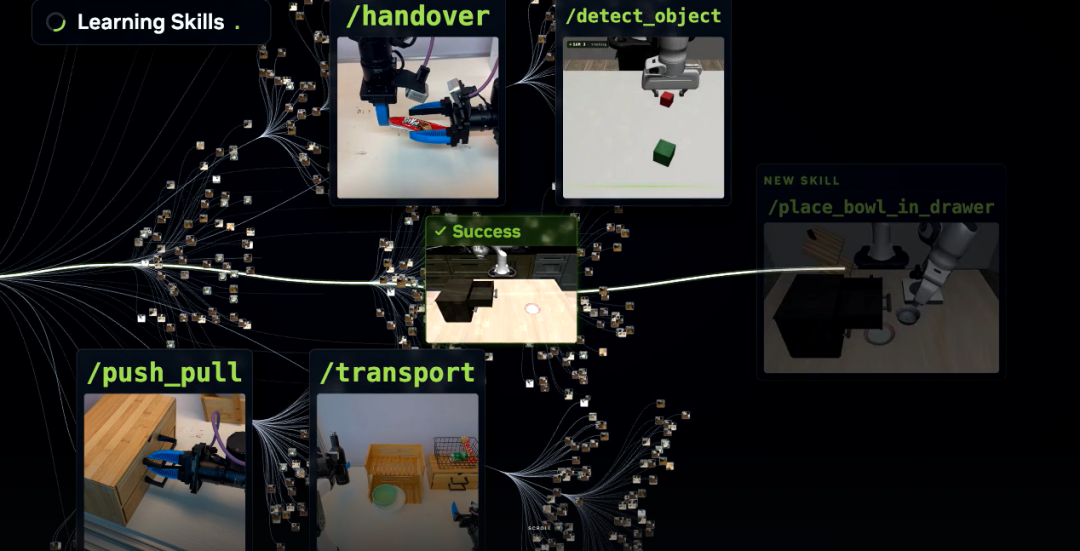
Skills 自己進化型成長
動察 Beating:具身知能において、次にどのようなバブルが発生する可能性が高いと考えますか?
鄒硯文:そのバブルが大規模言語モデルより小さいとは思いません。大規模言語モデルは少なくともサブスクリプション料金を支払う人がいます。具身操作では、学習ベースのロボットの多くがまだ実際の導入シーンに到達していません。売上高倍率で計算すると、分母が小さいため、バブルはむしろ大きくなる可能性があります。
今後しばらくは、データ量が蓄積された後、エンドツーエンドの戦略がより強力な能力を発揮することが期待されるでしょう。しかし、すべての企業を Neo Lab にしてしまうことには警戒が必要です。各スタートアップチームは、自らのアプリケーションシーンと、そのシーンが最終的に目指すエンドツーエンドの能力を支えられるかどうかを明確に考えなければなりません。
動察 Beating:なぜ、現在の業界における具身知能への注目点が小さすぎるとお考えですか?
鄒硯文:従来のロボットには、知覚、意思決定、制御といった複雑なモジュールがもともと存在し、それぞれが独立した研究分野です。今日、人々がワールドモデル、VLA、低レベル戦略などについて議論する際、しばしば積み木の塔の中の数個のブロックだけに注目しています。
これらの問題はもちろん重要ですが、ロボットを実際に導入するためには、本体(ハードウェア)とアルゴリズムの両方を継続的に改良し、量産部品を選定し、Agent Loop を構築し、学習ベースと非学習ベースの両方のアプローチを進める必要があります。低レベル戦略は今後ますます大きくなり、他のモジュールを飲み込む可能性もありますが、現時点ではまず建物全体を組み立てることがより重要です。
動察Beating:なぜオープンソースにこだわり、どのような人々にこの業界に参入してほしいと考えていますか?
謝俊:鵬棟と私たちは2年かけて本体を開発し、それでもオープンソースとして公開することを選びました。それは、より多くの学生、業界関係者、そして他業界の人々に参加してほしいからです。AIやエージェントプログラミングを活用すれば、深い技術的バックグラウンドを持たない人でも、より迅速にロボットを使い、探求に参加できるようになります。
現在、多くの具現化知能デモはやや同質化しています。業界には新しいアイデアが必要です。美術や中国文学を専門とする人々は、純粋な技術バックグラウンドとは異なる視点をもたらすかもしれません。ハッカソンのピッチで私たちは、技術に詳しくない小さな経営者でも、低コストでロボットを導入し、販売スタッフの一部業務を担わせられるようにしたいと話しました。これが、私たちがオープンソース化と参入障壁の低減を目指す原点です。
また、探月にはチームの発表と協力の機会をいただき感謝しています。プロジェクトをさらに前進させ、業界全体に新たな視点、新たなパラダイム、そして真に問題を解決するシナリオが増えることを願っています。
動察Beating:今日、VCが大学に進出し、学生や教授に起業を促す動きや、いわゆるNeo Labのトレンドについてどう思いますか?
鄒硯文:これを単純に良いことか悪いことかと断言できるかはわかりません。現実として、大学の体制では深層学習研究に必要な膨大な資金や計算リソースを吸収するのは難しいです。一部の教授にとっては、起業して企業と協力したり、Neo Labのような組織を作ったりすることが、リソースを得る一つの方法かもしれません。
しかし、それによって一級市場と二級市場の評価額の逆転や、初回ラウンドで多額の資金調達が行われるといった問題も生じます。ある研究には確かに多くの資金が必要かもしれませんが、必ずしも多くの人員が必要とは限りません。研究組織がどのようにリソースを得るかと、企業が市場でどう評価されるかは、結局のところ別の問題です。
まずは床に線を引く
2016年の映画『ファウンダー ハンバーガー帝国のヒミツ』は、マクドナルドが一軒のレストランからチェーン企業へと変貌する過程を描いています。冒頭、ミルクセーキマシンのセールスマン、レイ・クロックがカリフォルニア州サンバーナーディーノでマクドナルド兄弟と出会います。兄弟は彼に自らの「クイックサービスシステム」を説明し、その後、空き地にチョークで厨房、注文受付口、フライヤー、スタッフの立ち位置を描き、店員に注文受付、袋詰め、提供の流れを何度もシミュレーションさせます。この流れ作業がスムーズになるまで繰り返されました。
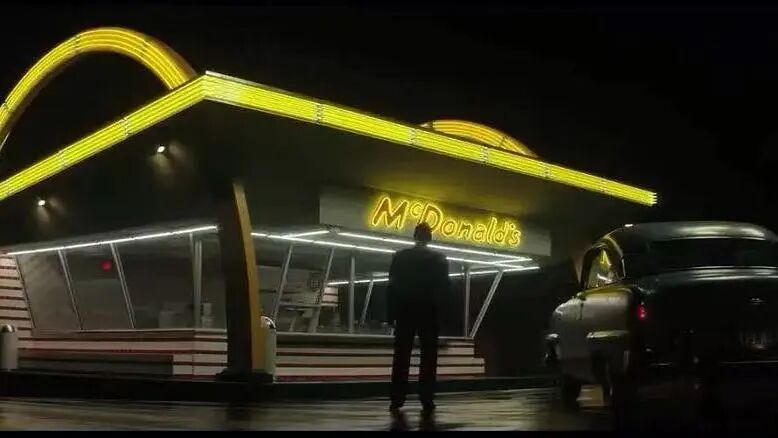
『ファウンダー』映画の静止画
ある人は、店の中で誰がいつも遠回りをしているのか、誰が料理を受け取る際に誰にぶつかるのか、どの動作が客を30秒余計に待たせるのかを覚えている。そして初めて図面が生まれ、多くの人の経験が、後から来た人が見てそのまま実行できる動作へと圧縮される。
『ファウンダー』で後に起こるのは別の物語だ。一連のプロセスを複製可能なビジネスに変えた後、誰が基準を持ち、誰が場所を持ち、誰がそのブランドを所有するのか。もはや厨房だけの問題ではなくなる。
LoopMaster はもちろん、その段階には程遠い。まだ実店舗への導入は完了しておらず、商業化の堀(モート)も検証待ちだ。しかし、それこそがインタビューにおける不完全な回答に重みを与えている。データをどう蓄積するか、エラーを誰が引き継ぐか、販売指標をプロモーションや客足に騙されずにどう管理するか、最初の店舗が学習にどれだけの時間を費やす覚悟があるか。これらは、機械を店舗に持ち込めば自然に消える小さな問題ではない。
LoopMaster は現在、競技現場での数百件のテスト記録、公開された BOM 表、第5世代本体から削除された腰部関節、そして検証待ちの Agent ループを有している。真の店舗まで、あと一枚の床板が足りない。誰かがまず、そこに線を引かなければならない。
原文リンク
BlockBeats の公式コミュニティに参加しよう:
Telegram 公式チャンネル:https://t.me/theblockbeats
Telegram 交流グループ:https://t.me/BlockBeats_App
Twitter 公式アカウント:https://twitter.com/BlockBeatsAsia

 関連記事