宇樹が7日間で60%超の急騰、野村はロボットの真の堀は変わりつつあると指摘
宇樹科技は最近、A株市場で最も注目されているテクノロジー企業の一つとなっている。
10月26日、宇樹科技(688836.SH)の株価は引き続き大幅に上昇し、寄り付き直後には一時9%超上昇して1株682元に達した。昼休み終了時点では674.01元、総時価総額は2726億元に達した。先立つ10月23日、宇樹科技はちょうど20%のストップ高を記録した。10月16日以降、7営業日での累計上昇率は60%を超えている。
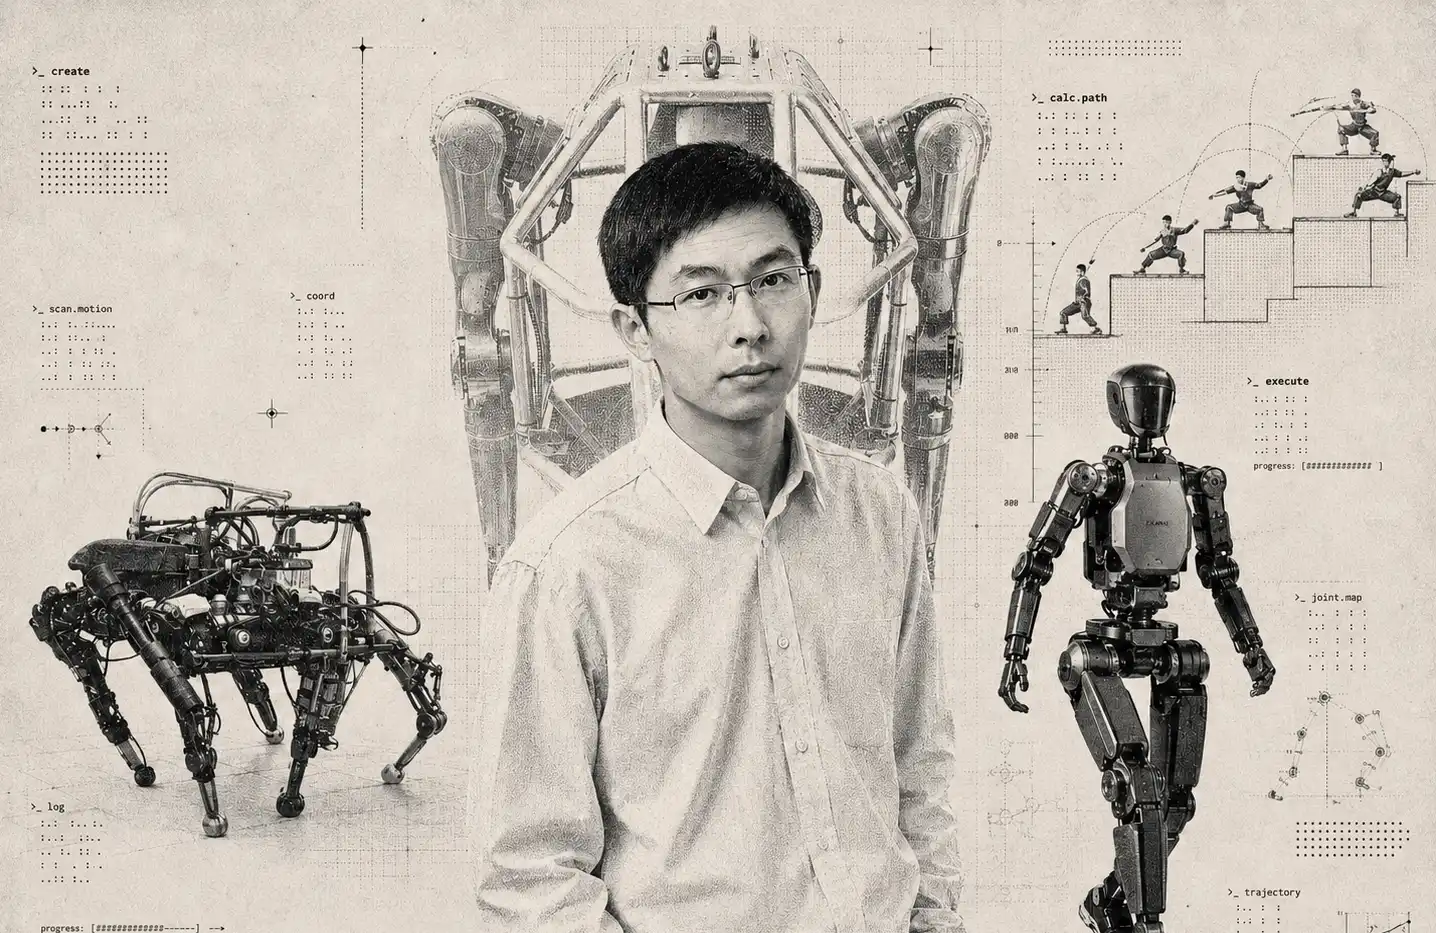
市場の熱狂の背景には、ヒューマノイドロボットの技術進歩への期待が高まっていることがある。10月21日、宇樹科技はH2-Xヒューマノイドロボットを発表し、高台からのジャンプや前方回転などの複雑な動作を披露した。翌日、宇樹の創業者である王興興氏は世界物理AI会議で、大規模モデルの能力向上に伴い、物理AIに重要な突破口が現れる兆しが出てきたと述べた。
宇樹の株価が上昇を続ける中、野村證券は10月25日に最新のグローバルロボット調査リポートを発表し、一見直感に反する判断を示した。ロボットの運動制御アルゴリズムの訓練がますます容易になるにつれ、業界の競争構図を実際に決めるのは運動ソフトウェアではなく、ハードウェアの一貫性と大規模製造能力になる可能性があるというものだ。
この判断は、カリフォルニア大学バークレー校が最近発表したSuperMimic研究に基づいている。この技術により、ヒューマノイドロボットの全身運動コントローラーの訓練計算量は1,000倍以上削減される。以前は128基のGPUを1週間連続稼働させる必要があったタスクが、現在ではH100 GPU1基、3時間の訓練だけで、より良いベンチマーク成績を得られる。
研究チームはこのコントローラーを実際の宇樹G1ヒューマノイドロボットに搭載し、側転やバク転を含む複雑な動作の遂行に成功した。
これは、以前は膨大な計算資源の投入によってのみ得られたロボットの運動能力が、ますます低コストになっていることを意味する。
ただし、野村はこれが必ずしも先行ロボット企業の競争優位性の消失を意味するわけではないと見ている。むしろ、より多くの企業が優れた運動制御アルゴリズムを訓練できるようになると、別の能力がより希少になる可能性がある。十分に低いコストで、性能が安定し、ハードウェアパラメータが高度に一致したヒューマノイドロボットを量産できるかどうかである。
野村の業界調査によると、中国には特定の重要な運動制御機能を提供できる企業が約300社ある。宇樹が過去にハードウェアと運動制御で業界を1~2年リードしていた優位性は縮小しつつある可能性がある。しかし、ハードウェアコスト、サプライチェーン、量産経験の蓄積は、依然として迅速に模倣することが難しい競争障壁である。
最近株価が持続的に上昇している宇樹にとって、野村のこのリサーチレポートは注目に値する投資視点を提供している。ロボット業界の次の段階の競争は、もはや誰がロボットに最も複雑な動作をさせられるかではなく、誰がそれらの動作を何千台もの低コスト製品に安定的に複製できるかにあるかもしれない。
1枚のGPUがかつてのクラスタ1つ分、ロボット訓練コストが千倍に低下
10月20日、カリフォルニア大学バークレー校の研究チームは論文「SuperMimic: Scaling Humanoid Whole-Body Control with One Differentiable World Model」を発表した。この論文はロボット学習会議CoRL 2026に採択され、著者には著名なロボット学者Pieter AbbeelとKoushil Sreenathが含まれている。
研究はヒューマノイドロボット分野の核心的な難題に焦点を当てている。それは、ロボットに大量の異なる身体動作を習得させつつ、動作数の増加に伴って訓練コストが急激に上昇するのを避ける方法である。
従来のヒューマノイドロボットの運動制御訓練は通常、強化学習に依存している。研究者はまず物理シミュレータ内にロボットモデルを構築し、ロボットに異なる動作を繰り返し試行させ、大量の試行錯誤を通じて歩行、走行、ダンス、バク転を徐々に学習させる。
この方法は有効だが、大量の計算リソースを消費する。訓練する動作数が増えるにつれて、シミュレータはより多くの演算を実行する必要があり、訓練コストもそれに伴って上昇する。
既存の運動制御システムSONICを例にとると、その訓練プロセスでは128枚のGPUを使用し、約7日間継続して、合計約21,000GPU時間を消費した。
SuperMimicはロボットの訓練方法を変えた。
研究者はロボットを完全に物理シミュレータに依存させて繰り返し試行錯誤させるのではなく、まずロボット自身の物理運動法則を記述するモデルを訓練し、次に運動コントローラをこのモデル内部で学習させる。
このモデルはロボットが異なる動作をとった後、身体がどのように動くかを予測できるため、大量の従来の物理シミュレーションプロセスを代替できる。
実験結果によると、SuperMimicは単一のH100 GPUで3時間訓練した後、その運動追跡性能はSONICの公開済みモデルを上回った。129,514の動作を含むベンチマークテストでは、SuperMimicはわずか25の動作で失敗したのに対し、SONICの失敗数は179に達した。さらに2枚のGPUで9.8時間訓練した後、SuperMimicのこのテストセットにおける失敗数はゼロに減少した。
これは、従来は数万GPU時間のトレーニングプロセスが必要だったのに対し、新しい方法ではわずか数時間から数十GPU時間で、競争力のある運動制御効果が得られることを意味する。
野村は、これはこれまでで最も明確な証拠の一つであり、ヒューマノイドロボットの全身運動制御のトレーニングが安価になりつつあることを示していると考える。さらに重要なのは、この技術がシミュレーション環境から実機のロボットへと移行したことだ。
研究チームはトレーニング済みのコントローラーを宇樹G1ヒューマノイドロボットに展開し、側転や360度宙返りなどの複雑な動作を実現することに成功した。これは、新しい方法でシミュレーション環境においてトレーニングされた運動制御ポリシーが、少なくとも実験で示された動作範囲においては、実機ハードウェア上で動作するよう移行できることを示している。
ロボット業界にとって、このような効率の向上は運動制御技術の開発ハードルを変える可能性がある。従来は大量のGPUリソースと専門的なアルゴリズムチームを持つ企業しか担えなかったトレーニングタスクを、今後はより小規模なチームが完成できるようになるかもしれない。
なぜトレーニング効率は千倍も向上できるのか?
SuperMimicの重要なブレークスルーは、トレーニングデータを増やすことではなく、ロボットが動作を学習する方法を変えたことにある。
野村は、ヒューマノイドロボットが異なる動作を実行する際に同じ身体構造を使用しているため、動作ごとに完全な物理法則を再学習する必要はないと指摘する。
研究チームはこの特徴を利用し、多数の動作で共有できるロボット身体モデルを構築した。ロボットが歩行、ダンス、転がりのいずれであっても、コントローラーはこのモデル内部で関節の調整方法を学習でき、従来の物理シミュレーションへの依存を減らすことができる。論文によれば、SuperMimicの効率向上は主に3つの側面からもたらされる。
第一に実行速度である。典型的なバッチ規模では、学習された世界モデルの実行速度は従来の物理シミュレーターより10倍以上速く、最大テストバッチ規模では速度向上が最大62倍に達する。
第二にトレーニング方式である。従来の強化学習は大量のランダムな試行錯誤に依存し、ロボットは絶えず異なる動作を試み、フィードバックに基づいて制御ポリシーを調整する必要がある。
SuperMimicが使用する世界モデルは微分可能な特性を備え、コントローラーにより直接的な勾配情報を提供し、ランダムな探索に完全に依存することなく動作をどのように調整すべきかを判断できるようにする。この変更だけで、必要なトレーニングステップ数は約64倍削減された。
最後に規模拡張能力である。トレーニング動作データが1時間から264時間に増加しても、世界モデルの予測誤差は比較的安定したままである。これは、ロボットが習得すべき動作が増えても、トレーニング計算量を同比例で増やす必要がないことを意味する。
3つの効率改善が重なり、SuperMimicは1,000倍を超えるGPU時間の削減を実現した。
ただし、野村も強調しているように、SuperMimicとSONICの訓練条件は完全に同一ではない。前者が使用する動作データ量は約2.3倍少なく、同時により新しいモデルのGPUを採用しているため、すべての計算能力の差を単純にアルゴリズムの改善に帰属させることはできない。論文の著者は、これらの要因でもこれほど大きな計算効率の差を説明するには不十分だと考えている。
さらに、SuperMimicはヒューマノイドロボットがすでに汎用知能を備えたことを意味するものではない。
現在の研究は主に平地での身体動作を対象としており、複雑な地形や物体操作は含まれていない。世界モデルは完全にシミュレータのデータで訓練されており、実世界の物理的インタラクションデータではない。
大規模ベンチマークテストの動作も訓練動作に含まれるため、テストセットでのゼロ失敗は、ロボットがすべての未知の動作や複雑な環境に対応できることを意味しない。
野村はこれをロボットの「小脳」レベルの進歩、すなわち身体運動とバランスを担う制御能力の突破と位置づけており、複雑なタスクの理解・計画・推論を担う「大脳」でも、精密操作を担う「両手」でもないとしている。
言い換えれば、SuperMimicが大幅に削減したのはロボットに運動を学習させる計算コストであり、ロボットが自律的に実作業を完了するために必要なすべての技術的課題を解決したわけではない。
野村:宇樹の真の優位性は、もはや運動アルゴリズムではないかもしれない
SuperMimic自体の技術的突破よりも、野村はロボット産業の競争格局への影響に注目している。
これまで、運動制御アルゴリズムはヒューマノイドロボットメーカーの重要な競争障壁であった。ロボットを安定して歩行・跳躍・走行させ、さらには高難度のアクロバット動作を完成させるには、長期的なアルゴリズム研究開発、大規模な計算リソース、そして繰り返しのエンジニアリング調整が必要とされることが多かった。
しかしSuperMimicは、この障壁が低下しつつある可能性を示している。かつて大規模なGPUクラスタが必要だった運動制御訓練が、今や1枚のGPUで実現できるのであれば、ますます多くの企業が高性能な運動制御システムを手に入れる機会を得られる。
野村の業界調査によると、中国にはすでに約300社が特定の重要な運動制御機能を提供できる。報告書は、宇樹のハードウェアと運動制御分野における1〜2年のリードは縮小しつつある可能性があり、SuperMimicなどの技術進歩が運動アルゴリズムの開発障壁をさらに低下させると考えている。
しかし、野村はこれによって宇樹が競争優位性を失うとは考えていない。むしろ、運動制御ソフトウェアが次第に入手しやすくなるにつれ、宇樹のハードウェア製造における蓄積がより重要になる可能性がある。
問題は、あるアルゴリズムが1台のロボットに複雑な動作をさせることができても、それが上千台のロボットで安定して動作することを意味しないということだ。ヒューマノイドロボットは通常二十数個の関節を持ち、各関節にはアクチュエータ、伝動構造、センサー、そして精密な運動学的キャリブレーションが関わる。たとえ2台のロボットが完全に同じ設計であっても、実際の生産過程では微妙な差異が存在し得る。
例えば、異なるデバイスでは関節のゼロ点、寸法公差、伝動性能が異なる場合がある。これらの誤差が二十数個の関節に分布すると、ロボット全体の運動性能に偏差が生じる可能性がある。
野村は、SuperMimicがシミュレーション環境で使用するロボットモデルの関節キャリブレーション偏差はわずか±0.01ラジアンであると指摘する。このハードウェアパラメータの一貫性に対する要求は、ロボットが実験室から規模化製造へ移行する際に直面する課題を浮き彫りにしている。仮にある企業がロボットに宙返りをさせることができる優れたコントローラを開発したとしても、量産されたロボット間のハードウェア差異により、このコントローラが少数のデバイスでのみ安定して動作するのであれば、その企業は依然として1台ずつキャリブレーション、デバッグ、さらには再トレーニングに多大な時間を投入する必要がある。
このような状況では、アルゴリズム自体のトレーニングコストが大幅に低下しても、ハードウェアの不一致による展開・保守コストは依然として高くなる可能性がある。野村は、この問題を解決できる鍵は、長期的に蓄積されたハードウェア設計、サプライチェーン管理、品質管理、規模化製造の経験にあると考える。これらの能力は、GPUを購入したり論文を再現したりすることで短期間に獲得することは難しい。これもまた、野村が宇樹が一部の自社ハードウェア開発のロボットモデル企業に対して依然として競争優位性を持つと考える重要な理由である。
運動ソフトウェアのトレーニングコストが継続的に低下するにつれ、ロボット業界の競争は過去のアルゴリズム能力から、次第にハードウェア精度、製品の一貫性、コスト管理、そして規模化納品へと移行する可能性がある。
アクチュエータがコストの最大75%を占める、誰が恩恵を受けるのか?
ハードウェアの一貫性の重要性は、ロボット産業チェーンの価値配分が変化する可能性があることも意味している。
野村の試算によると、アクチュエータはヒューマノイドロボットの部品コストの約50%から75%を占め、本体ハードウェアコストの重要な部分である。アクチュエータは制御指令を実際の関節運動に変換する役割を担い、その精度、応答速度、安定性、製造の一貫性は、ロボットが複雑な動作を実行する能力に直接影響する。
運動制御アルゴリズムがますます入手しやすくなるにつれ、本体メーカー間のソフトウェア能力の差は縮小する可能性があり、アクチュエータなどのコアハードウェアの製造品質とコスト優位性がより際立つ可能性がある。
これは、高精度アクチュエータの製造能力、安定したサプライチェーン、厳格な品質管理システムを備えた部品企業が、ロボット業界の発展における重要な受益者となる可能性があることを意味する。
完成品企業にとって、今後の競争の鍵は、単一のロボットが特定の高難度動作を完了できるかどうかではなく、コストを抑えながら大量生産品の性能を一貫させることができるかどうかになる可能性がある。
野村はこれにより、今後高いハードウェア一貫性制御能力を持つロボット企業および主要サプライヤーは、運動制御ソフトウェアのみに依存する企業よりも優位に立つ可能性があると考える。
宇樹にとって、この判断は重要な意味を持つ。運動アルゴリズムの開発コストが継続的に低下するにつれ、宇樹が過去に運動制御能力によって築いたリード地位は、より多くの競合他社の追い上げに直面する可能性がある。しかし、ハードウェア設計、コスト管理、規模化製造における蓄積は、次の段階で複製がより困難な競争障壁となる可能性もある。
注意すべきは、SuperMimic が特定の全身運動制御タスクのトレーニング計算効率を大幅に向上できることを証明したとはいえ、ロボット運動ソフトウェアが直ちに完全に標準化されることを意味するものではない。実環境での展開、システム統合、安全制御、製品の信頼性には、依然として継続的なエンジニアリング投入が必要である。
したがって、野村の判断は、運動制御ソフトウェアがすでに商業的価値を失ったと考えるものではなく、今後の競争方向に対する推論に近いものである。
株価が7日間で60%超上昇、宇樹は次に何を証明する必要があるのか?
資本市場に戻ると、宇樹の最近の株価パフォーマンスは、投資家がヒューマノイドロボット業界の技術進展と商業化の見通しを再評価していることを示している。
10月21日、宇樹はH2-Xヒューマノイドロボットを発表し、より複雑な動的運動能力を披露した。10月22日、王興興氏は世界物理AI大会で物理AI技術の突破に対する積極的な期待を表明した。
その後、宇樹は10月23日に20%のストップ高を記録し、10月26日の寄り付き後も9%超の上昇を続けた。昼休み終了時点で、総時価総額は2726億元に達した。
しかし注目すべきは、ロボット運動制御技術の進歩が、必ずしも完成品メーカーの収益性向上を同時に意味するわけではない。SuperMimicが示した効率向上は、より多くの企業が低コストで運動制御分野に参入することを可能にし、市場競争の激しさを高める可能性がある。技術的優位性を製品性能、コスト優位性、そして規模化された納品能力に転換できる企業のみが、持続可能な商業的障壁をさらに構築する機会を得られる。
最近株価が急速に上昇した宇樹にとって、この区別は特に重要である。
10月20日の夜間、宇樹は株式取引の異常変動に関する公告を発表した。同社は、当日時点でそのローリングPERが388.25倍に達し、所属する汎用設備製造業の平均水準39.51倍を著しく上回っていると述べた。
同社は同時に、ヒューマノイドロボット業界は依然として商業化の初期段階にあり、技術の成熟度、下流需要、および産業チェーンの配套能力にはいずれも不確実性が存在すると注意を促した。もし業界の大規模商業化の実現進捗が予想を下回れば、将来の売上成長および業績の実現が影響を受ける可能性がある。
したがって、投資の観点から見ると、SuperMimicが代表する技術的変化は、少なくとも継続的に観察する必要がある二つの問題を提起している。
第一に、ヒューマノイドロボットの運動制御技術のトレーニングコストが絶えず低下する中で、先行企業は差別化優位性を維持し続けることができるのか。
第二に、ますます多くの企業が複雑な運動能力を習得する中で、どのメーカーがハードウェアの一貫性、サプライチェーン、および量産経験に依拠して、技術能力を安定した商業的リターンに転換することができるのか。
野村が示した答えは、後者により傾いている。
ロボットが歩行し、跳躍し、さらにはバク転を習得することがますます安価になる中で、真に複製が困難なものは、もはや特定の運動制御アルゴリズムのセットではなく、これらの能力を数千、数万台のロボットに安定的に組み込む製造体系であるかもしれない。
宇樹にとって、これこそが次の段階で最も注目に値する競争優位性であり、また市場の高い評価が継続的に検証する必要がある核心的な問題となるだろう。
BlockBeats の公式コミュニティに参加しよう:
Telegram 公式チャンネル:https://t.me/theblockbeats
Telegram 交流グループ:https://t.me/BlockBeats_App
Twitter 公式アカウント:https://twitter.com/BlockBeatsAsia
 関連記事